制导镖主控的多轮迭代:从 OpenMV 小板到 H7 + G431 六层方案
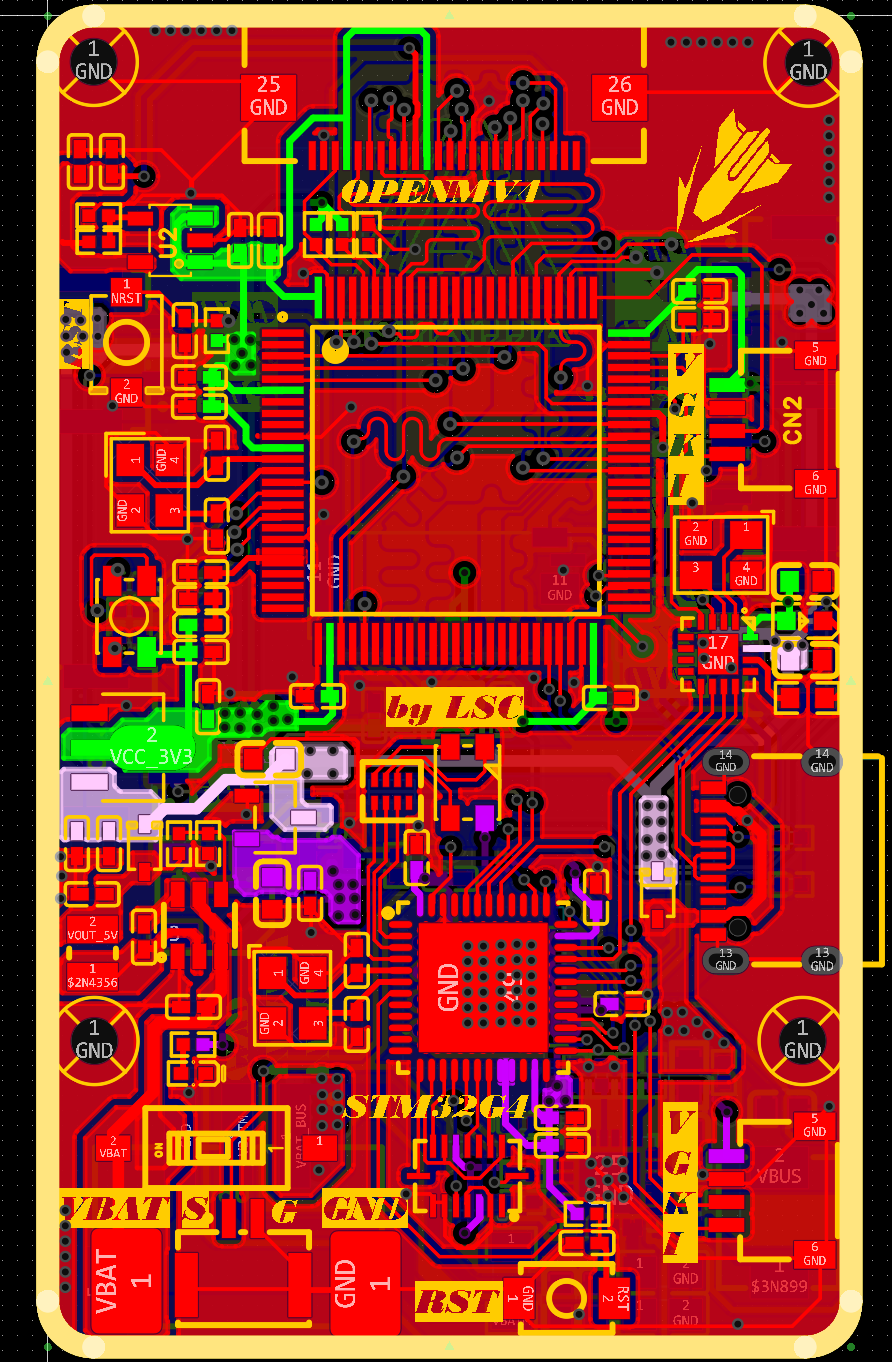
制导镖主控最开始只是一个很朴素的目标:把 OpenMV、摄像头、TF 卡和几个调试接口塞进镖体里。但真正画过几版之后,问题很快从“板子能不能缩小”变成了一个系统工程问题:视觉链路要稳定,电源不能把画面打出紫色条纹,FPC 要能焊、能修,IO 要和官方固件真的对应,最后还要能装进飞镖并承受振动。
这篇文章把压缩包里的原理图、各层 PCB、3D 预览和验证照片重新整理成一条迭代链。图中保留了每一版的关键过程,凡是没有完成打板或整机闭环验证的部分,都明确标成“待验证”,不把 Layout 结果写成量产结论。
先给结论:小型化应该排在闭环验证之后
这几版设计得到的最重要经验不是某个芯片型号,而是迭代顺序:
- 先用官方 OpenMV 固件确认摄像头、TF 卡、USB 和调试口能工作;
- 再验证 5V 到 3.3V 的电源方案,重点观察摄像头采集和 TF 卡读写时的纹波;
- 然后确定 IO 映射、FPC 引脚和外设协议;
- 最后才是更换封装、增加协处理器、压缩板框和叠层。
如果前面的功能边界没有锁死,继续缩小只会让焊接、返修和定位问题更加困难。
1. 项目约束与系统边界
主控板需要同时处理四条链路:
| 链路 | 主要内容 | 设计风险 |
|---|---|---|
| 视觉 | STM32H743VIT6、OV7725、DCMI、OpenMV 固件 | 高速信号、摄像头供电和帧采集稳定性 |
| 存储/调试 | TF 卡、USB、SWD、串口 | 差分、等长、连接器焊接和返修空间 |
| 执行机构 | 舵机/电机接口、后续涵道和外设 IO | 启动电流、回流路径与机械装配 |
| 供电 | 5V 输入、3.3V 主电源、充电与电池管理 | 开关噪声、反灌、热量和瞬态负载 |
理想的系统数据流是:
视觉采集 → 图像处理 → 目标状态 → 协处理器/执行机构
而电源流则应当单独规划:
电池或外部输入 → 电源管理 → 3.3V 数字/模拟支路 → H7、摄像头、TF 卡和外设
两条链路在功能上相互依赖,但在 PCB 上不能混成一条随意铺铜的路径。
2. V1:先验证 OpenMV 核心链路
第一版的目标不是一次性做出最终镖载板,而是验证 H7、OV7725、TF 卡和调试接口能否在小尺寸 PCB 上共存。这里采用 STM32H743VIT6 作为 OpenMV 主控,原因是它的性能和资源足以覆盖摄像头识别、存储和后续扩展需求;如果只是做引导灯识别,并不一定需要更大、更难焊的 BGA 方案。
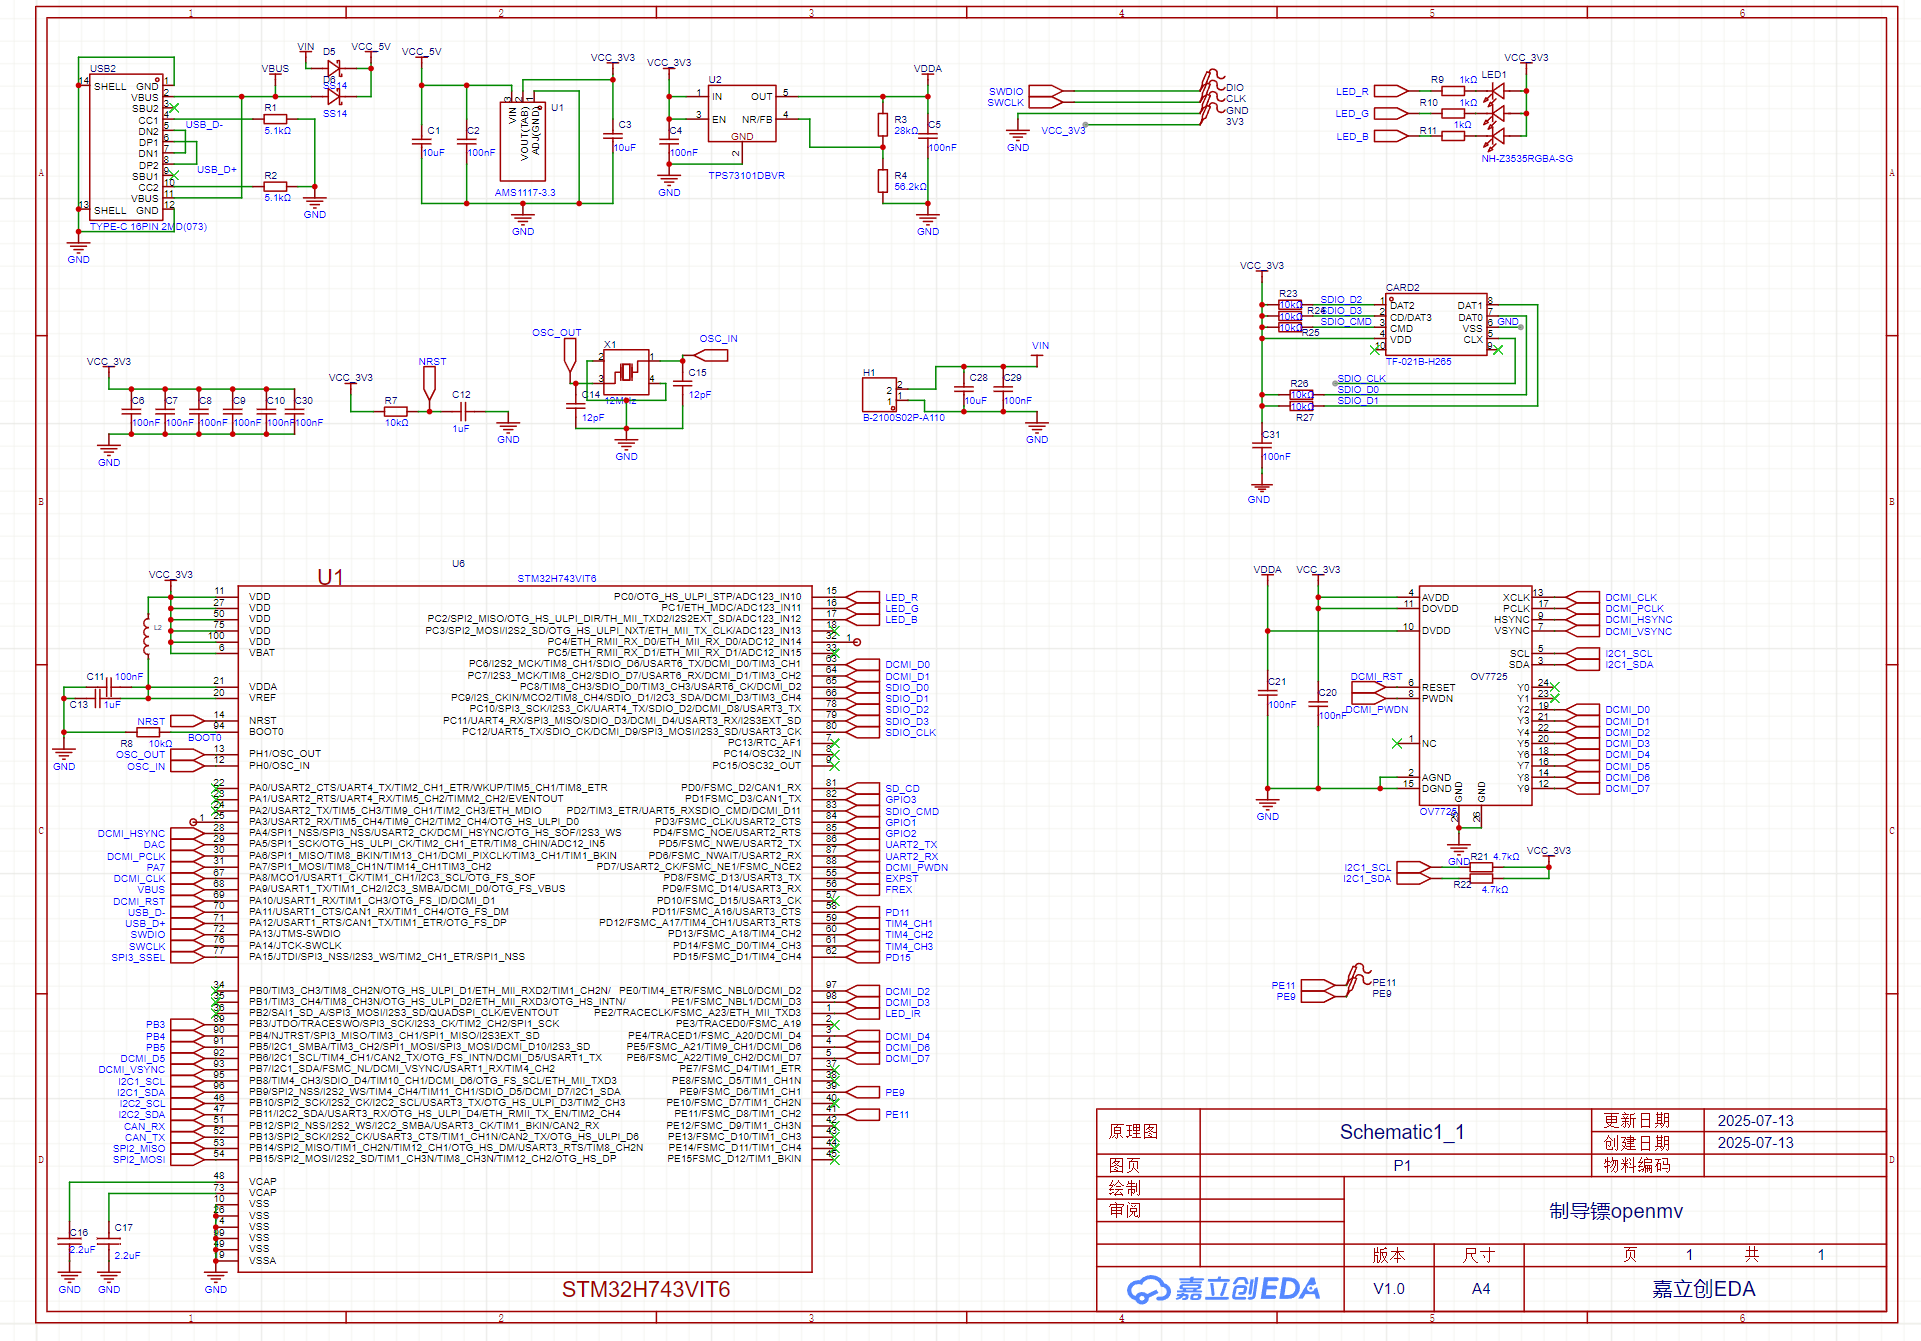
原理图
原理图中可以看到 H7、OV7725、TF 卡、USB、SWD、3.3V 电源以及外设连接器的完整关系。设计时最容易被忽略的一点是:芯片引脚已经引出,并不代表当前 OpenMV 固件就一定提供了对应映射,后面确实因为这个问题返工过。
四层板各层布局
下面依次保留顶层、内层和底层布局图。摄像头、TF 卡和 USB 相关走线需要尽量靠近连续参考平面,避免在大电流电源区域中间绕行。
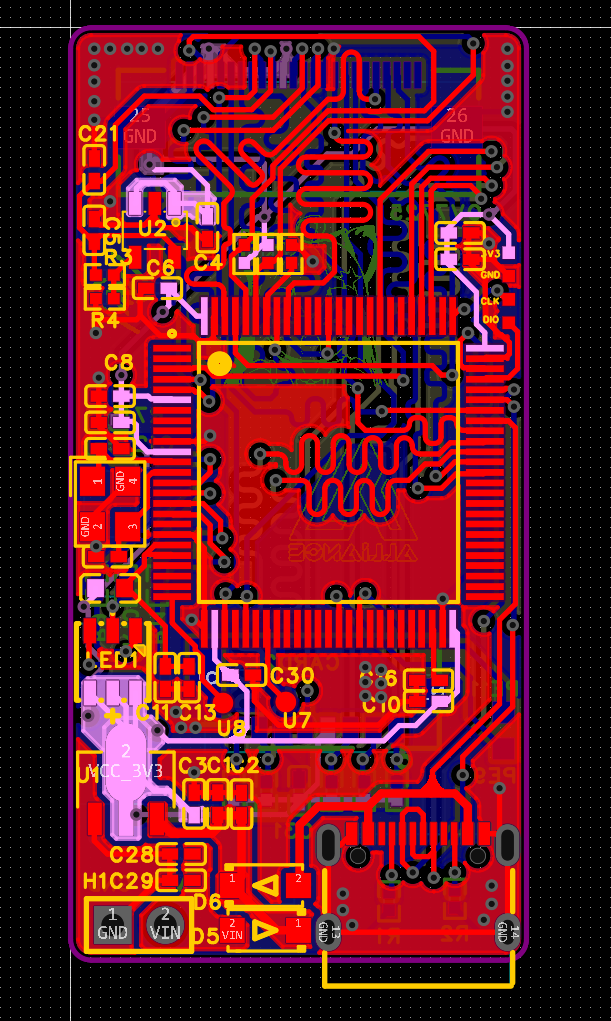
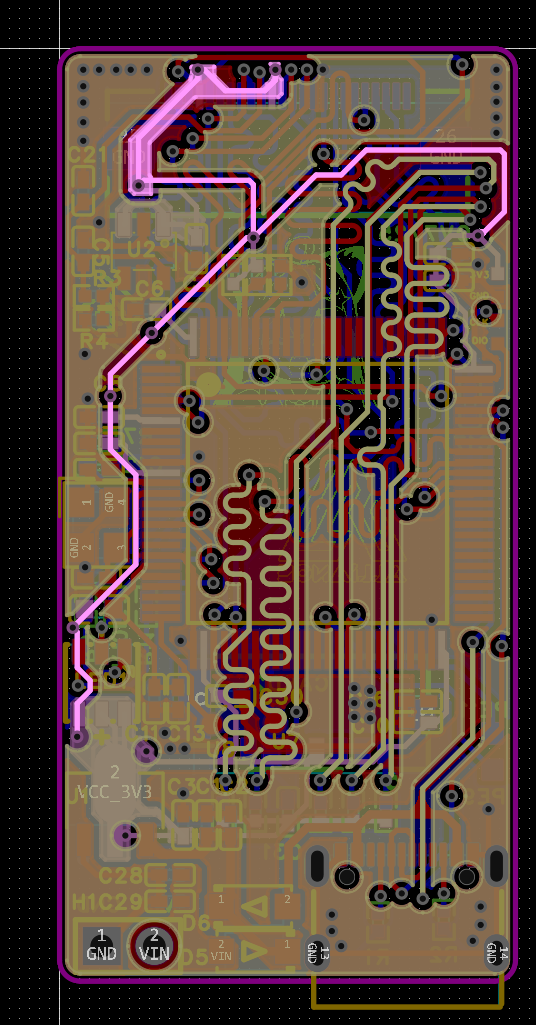
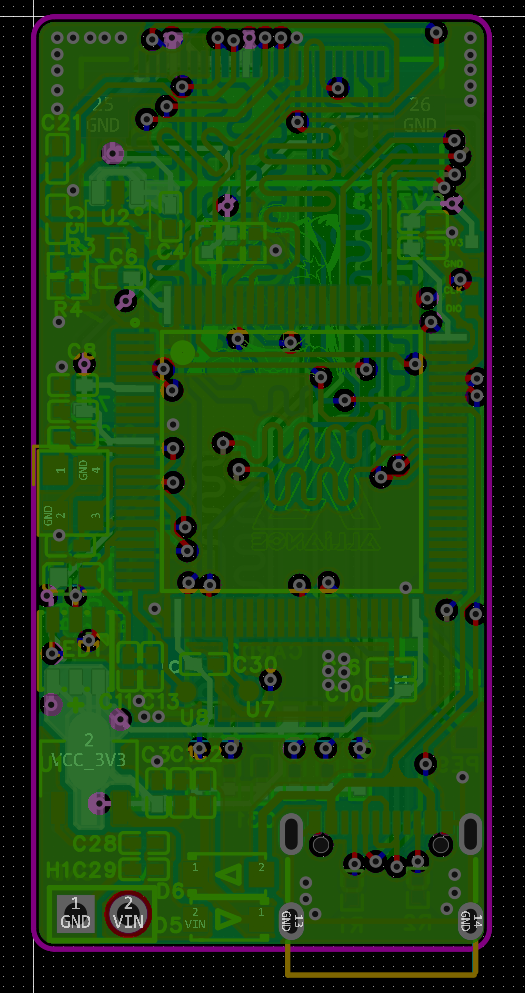
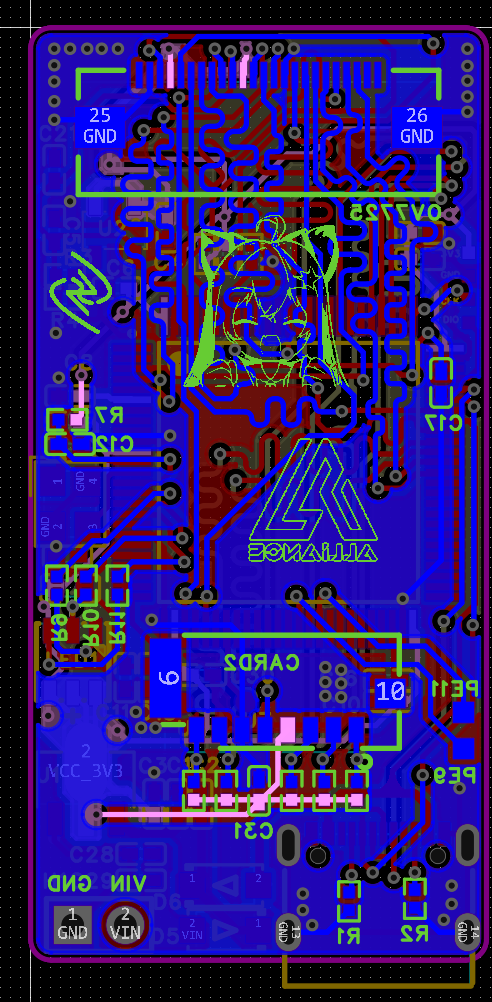
这版有几条经验值得直接写进检查清单:
- USB 的 D+、D- 要按差分对处理,不能只看“连通了没有”;
- 摄像头 FPC 座子周围要留返修空间,连锡后很难处理;
- 0402 已经接近手工焊接的现实下限,继续换 0201 前要先考虑能不能看清、夹起和返修;
- FPC 尽量放在正面,热风枪返修时不容易直接吹坏连接器或排线;
- TF 卡、摄像头时钟和 USB 走线不能只从“能绕通”出发,还要看回流路径。
V1 的实物与返修记录
这些照片记录了小板焊接、FPC 和连接器的实际装配状态。小型化后的最大难点往往不是画图,而是焊接后能不能判断问题到底来自器件、连锡还是走线。
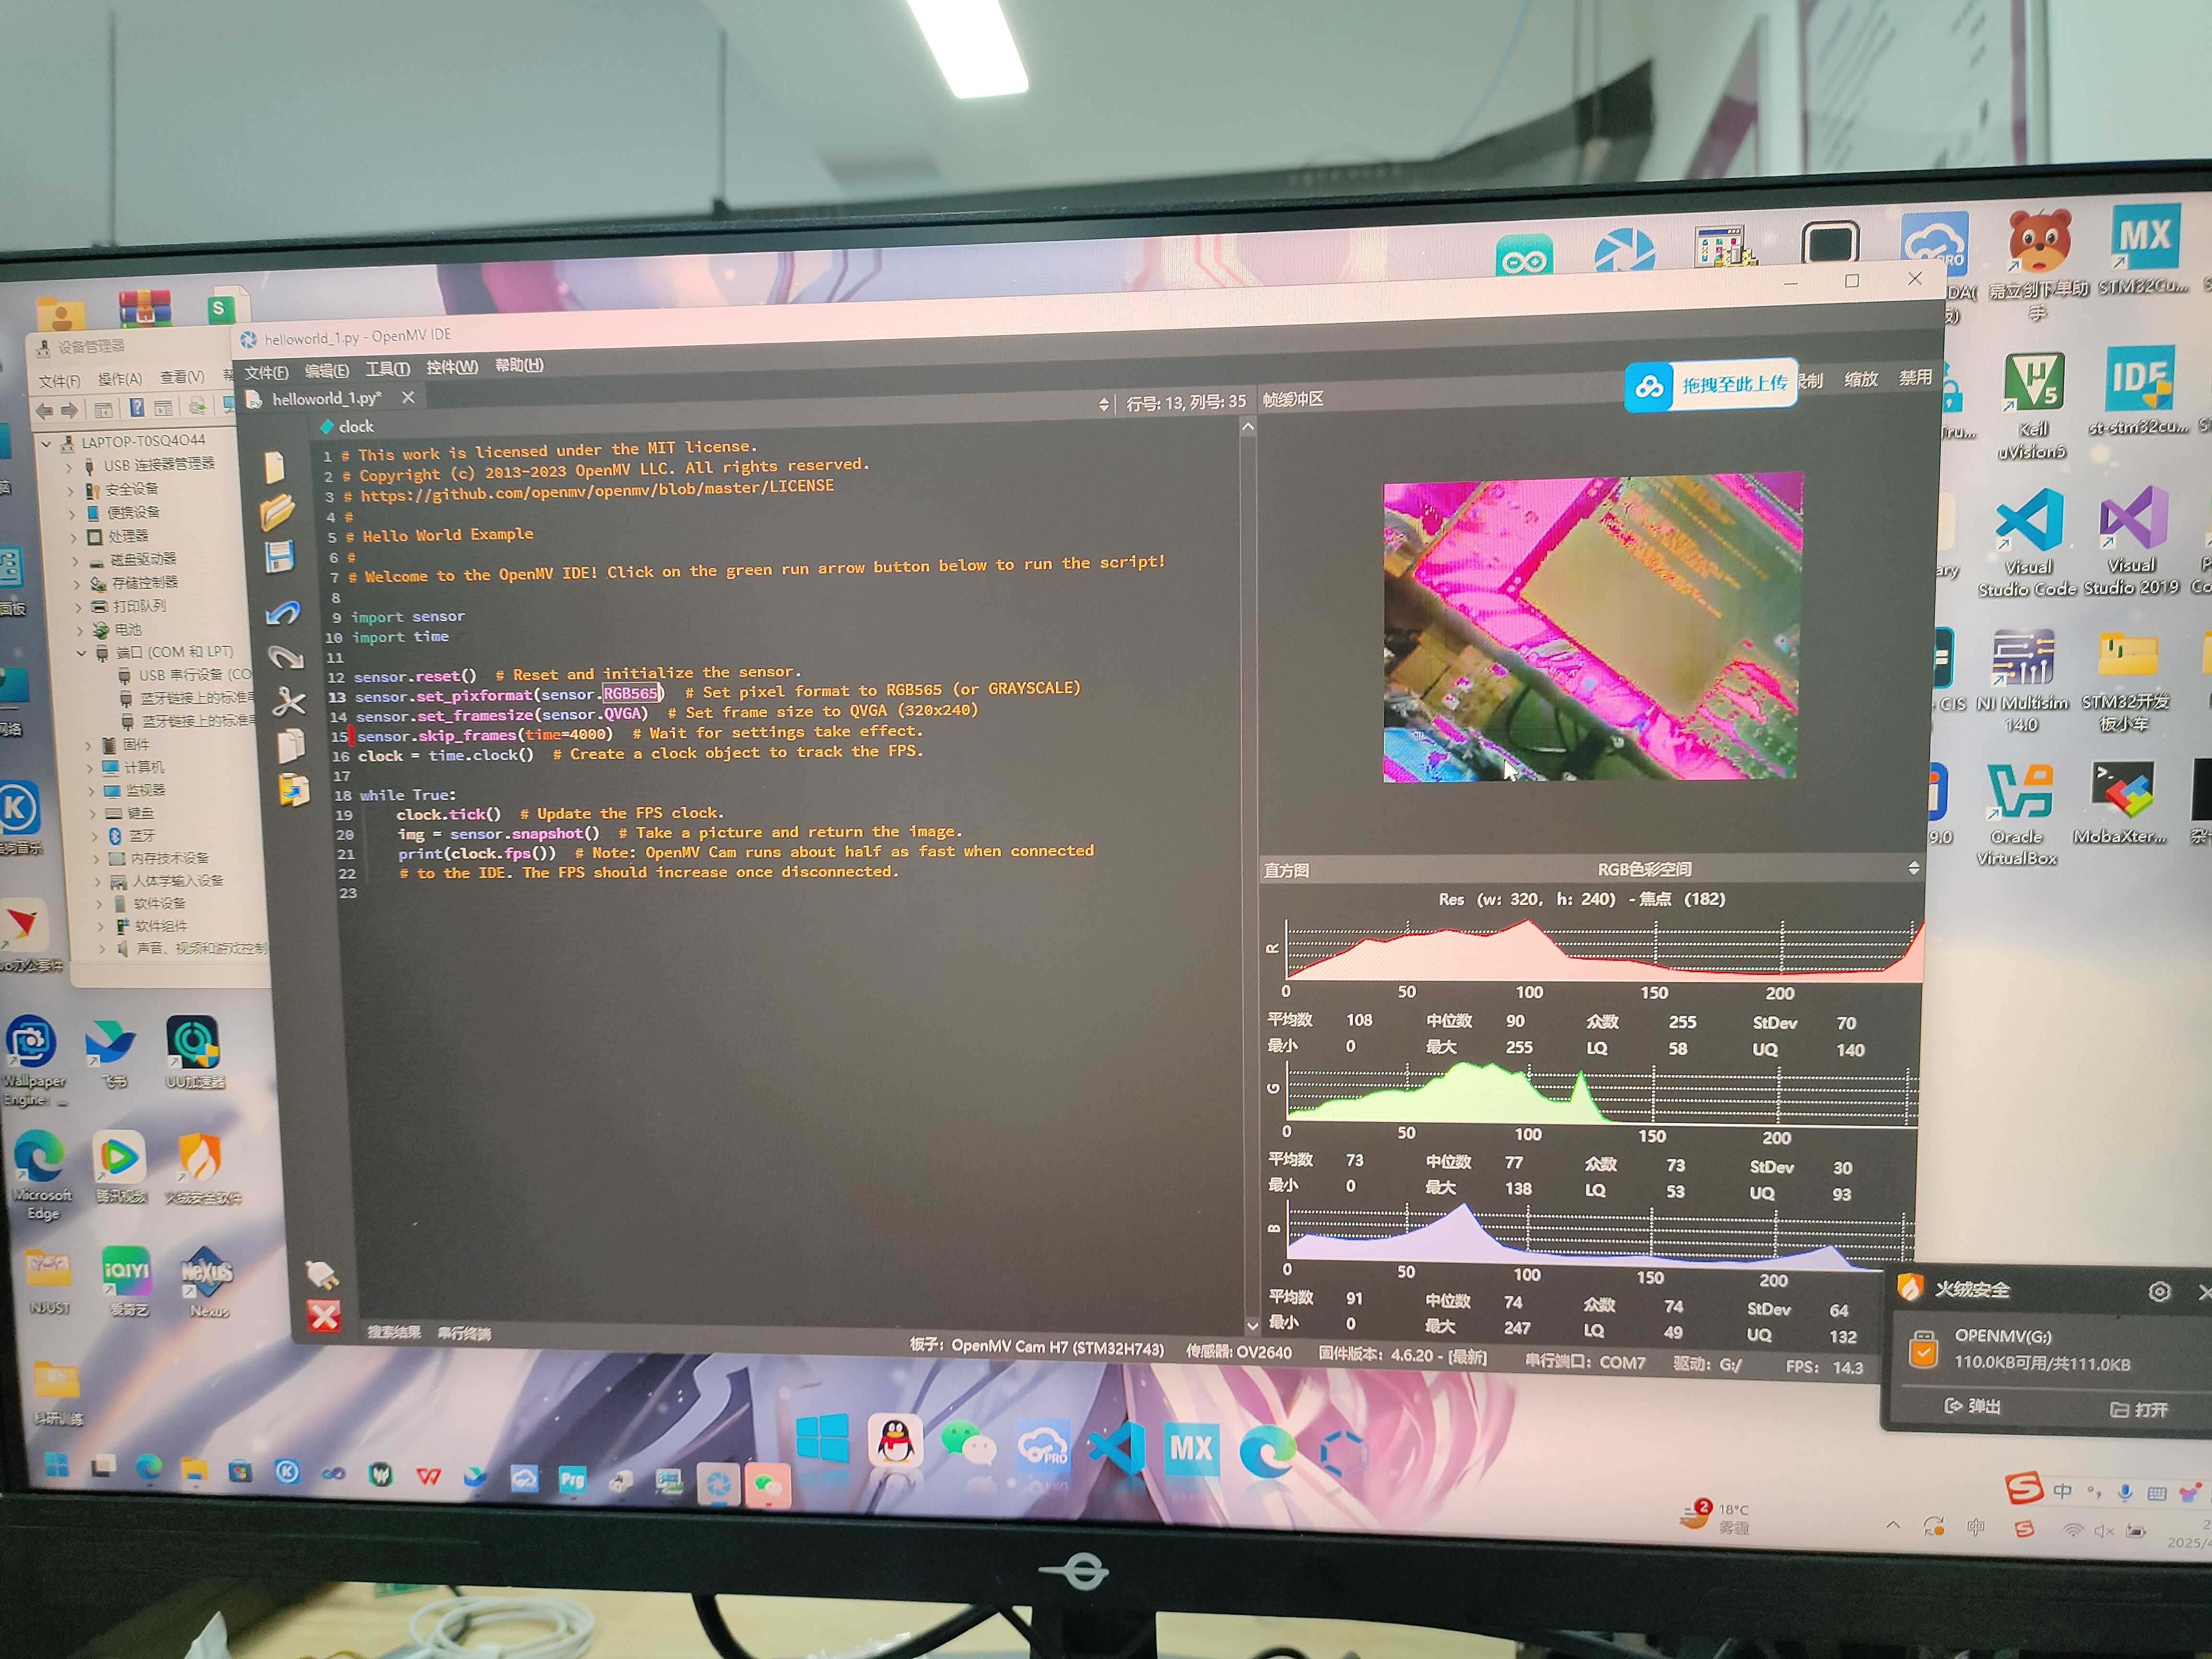
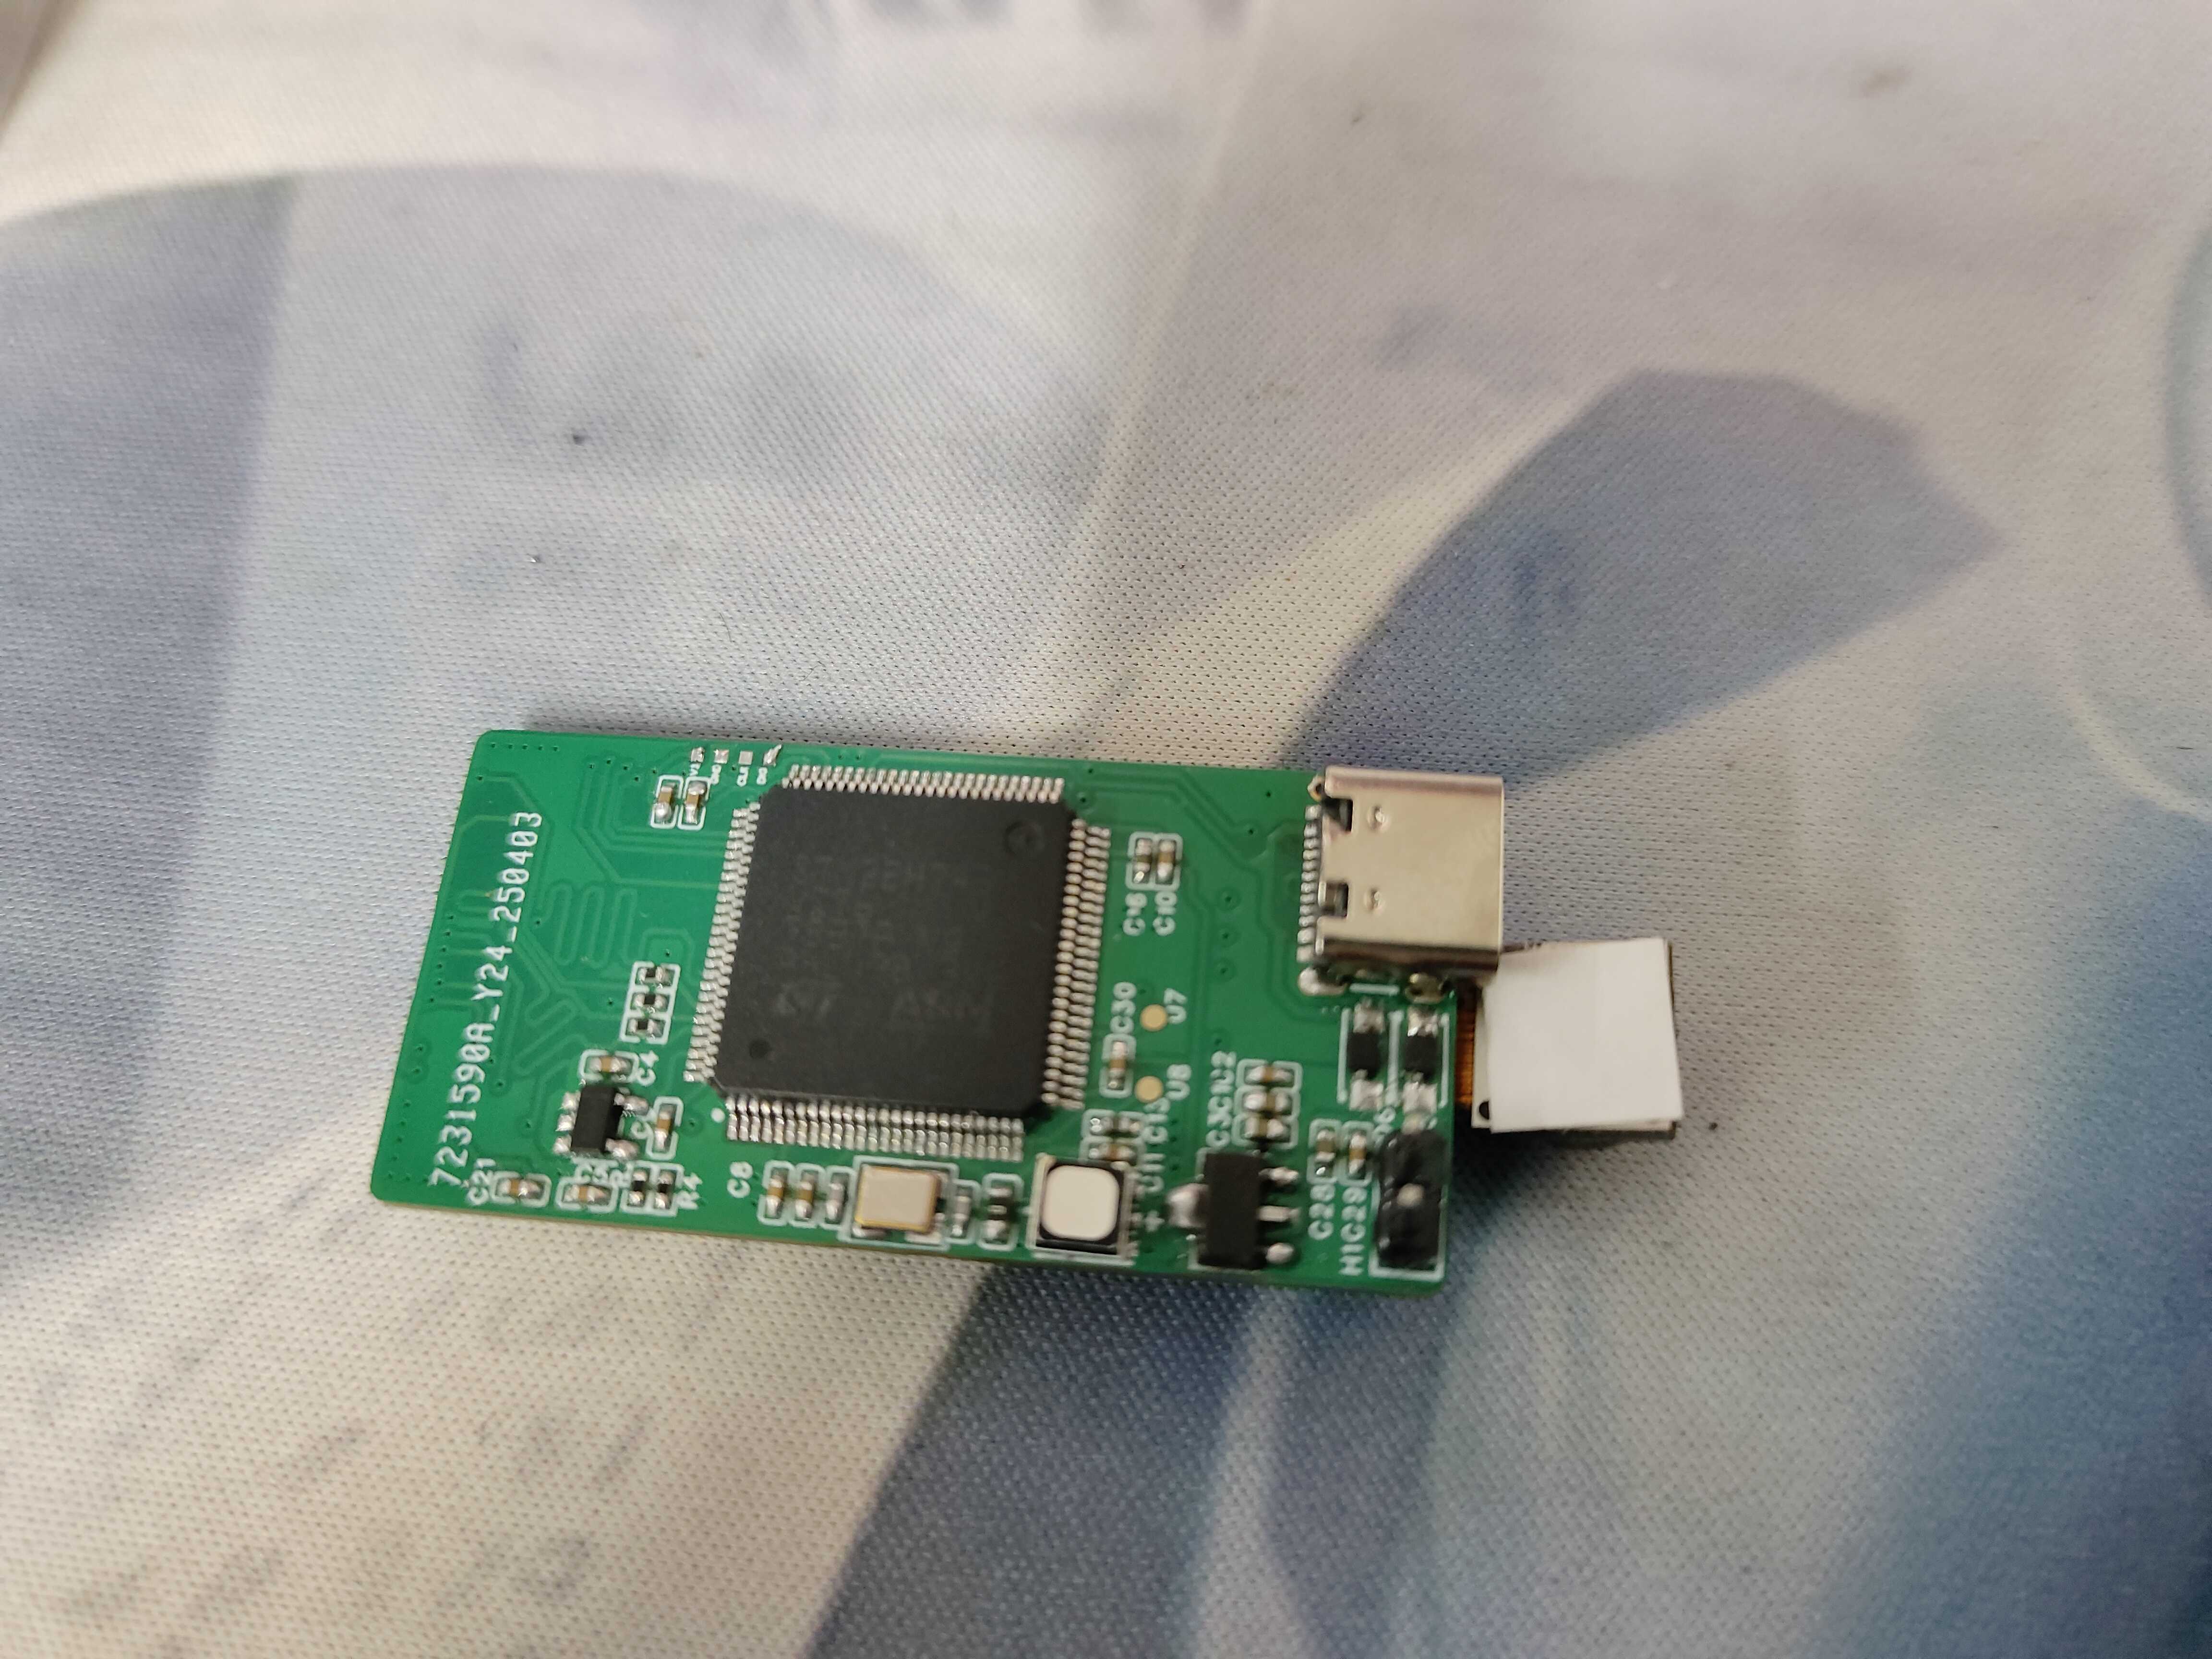
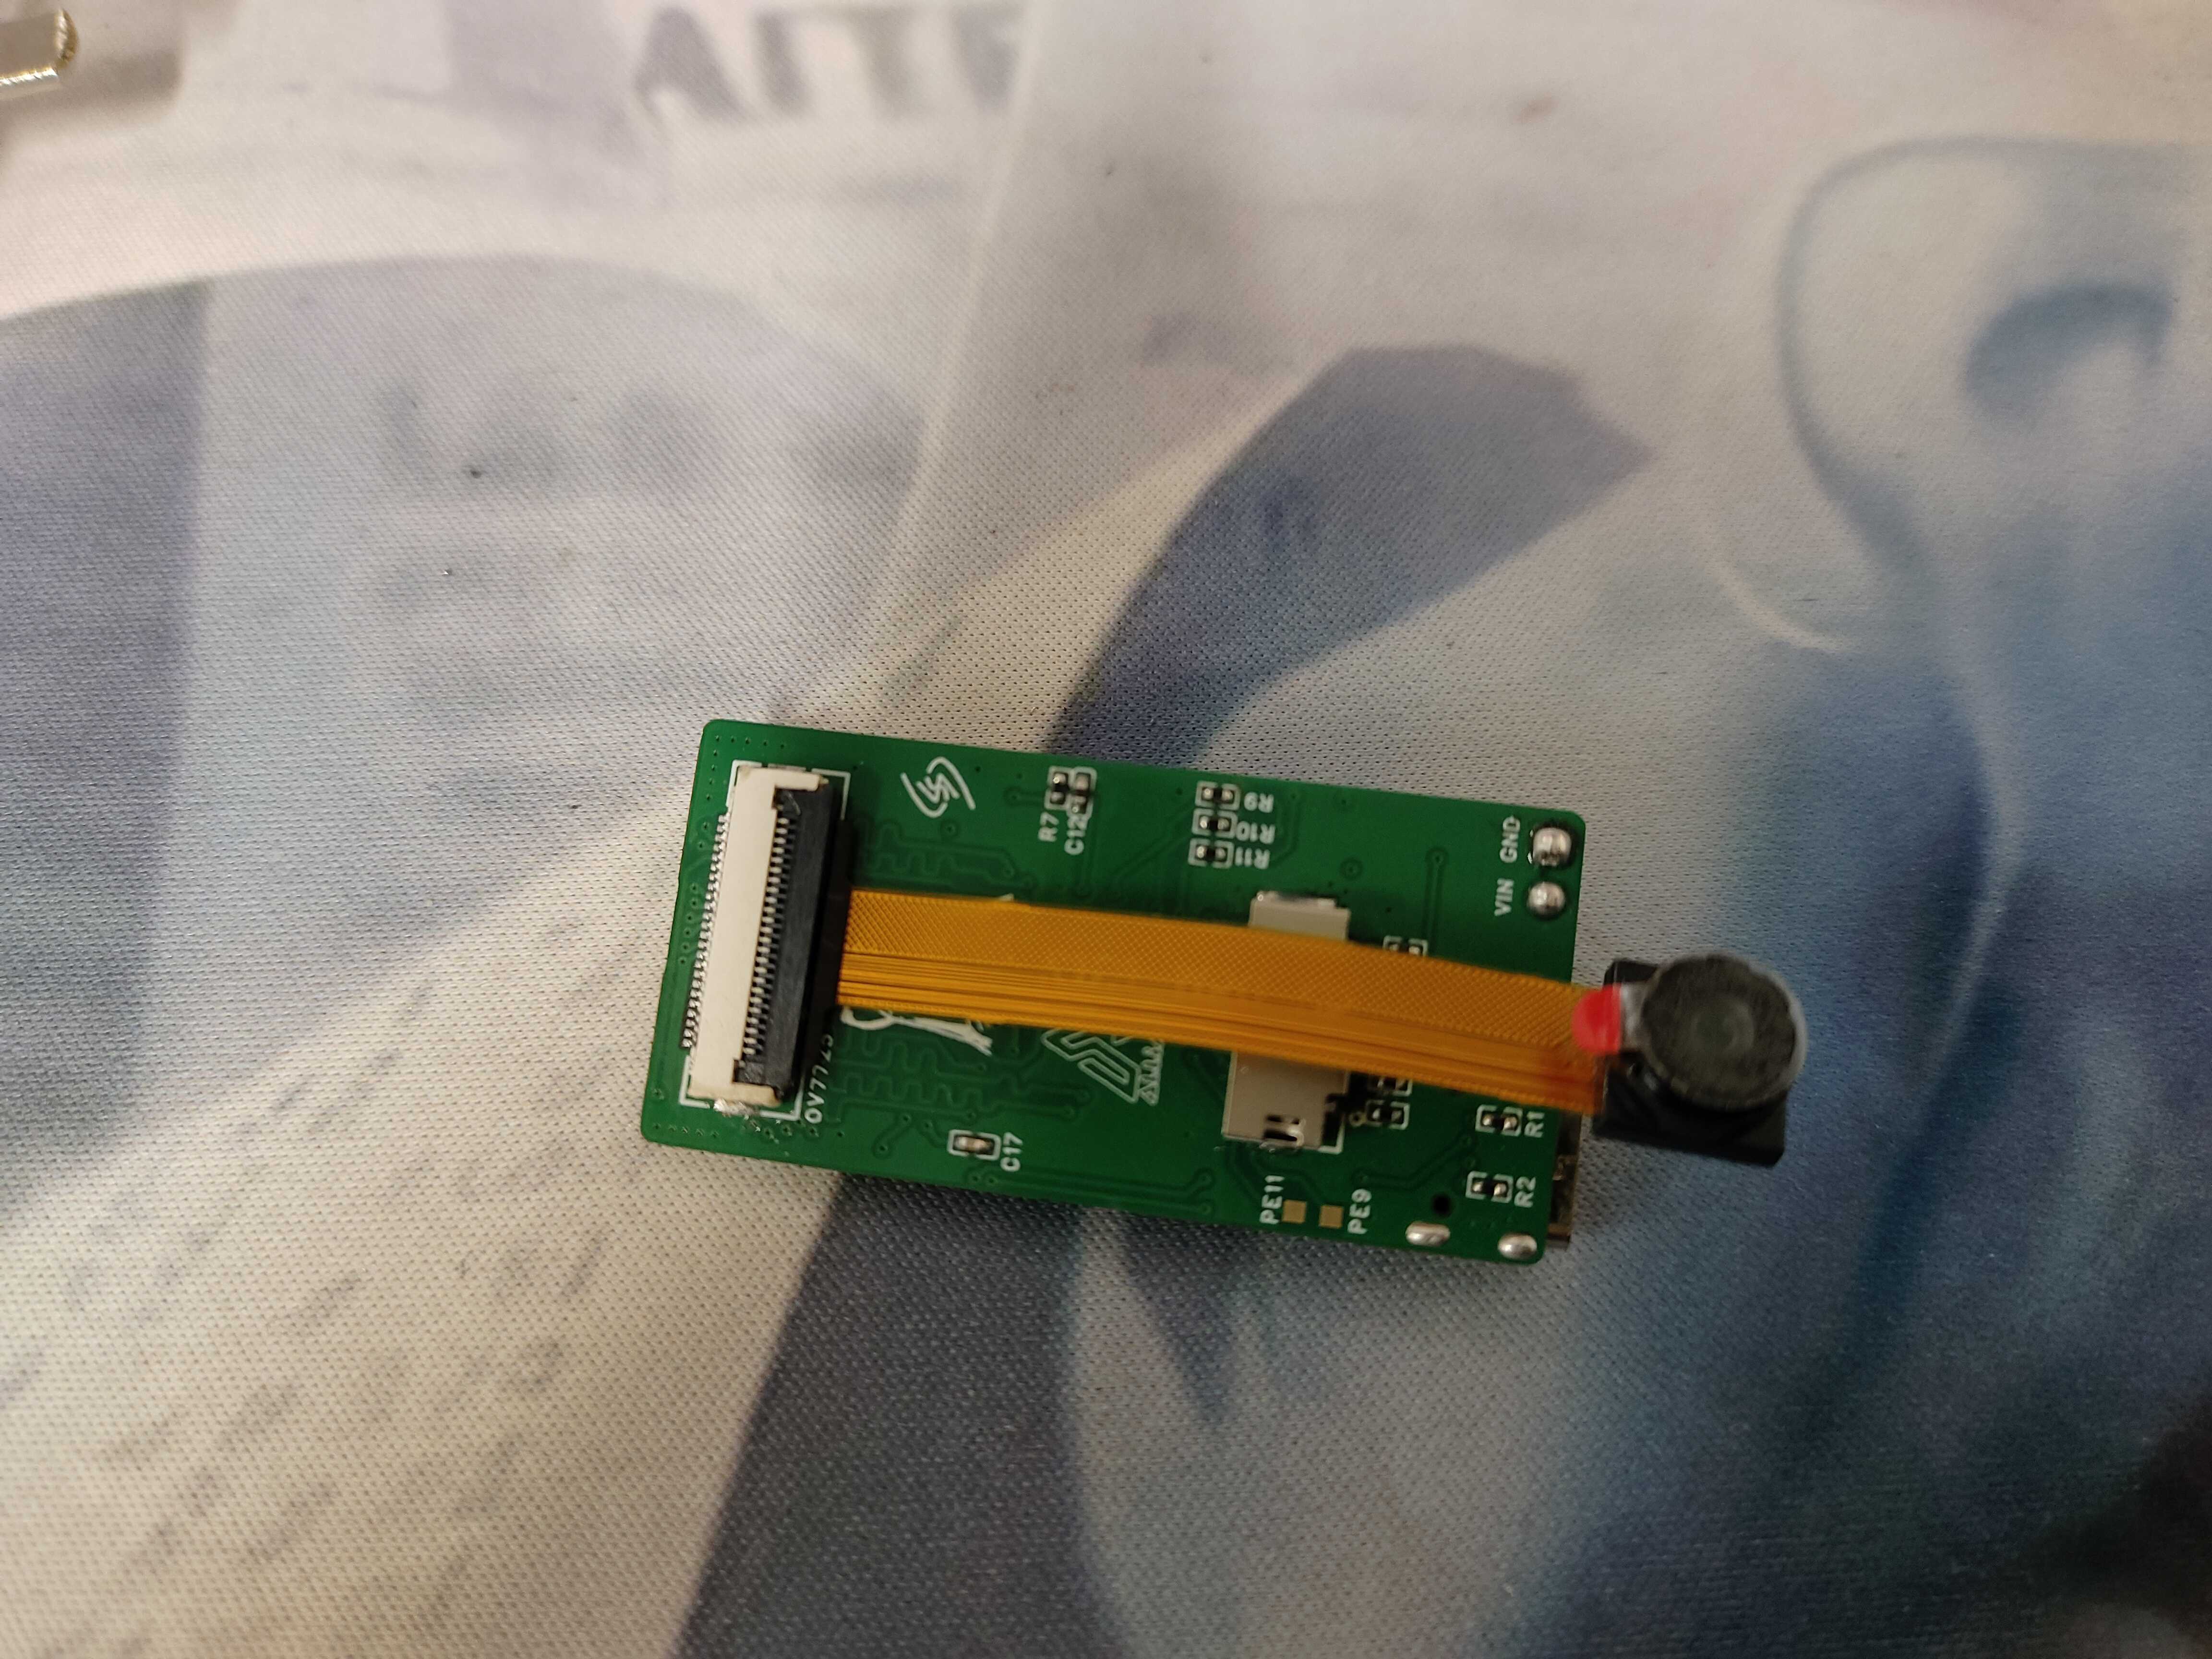
3. 5V 到 3.3V:DCDC 带来的紫色条纹
第一版使用 AMS1117 时发热明显,所以第二个阶段尝试把 LDO 替换为 DCDC,并采用上下两块板的思路:上板放 OpenMV 视觉核心,下板负责 IO、舵机接口和电源管理。板对板连接器焊接难度太高,后来改为 FPC 连接。
上板布局
下面四张图对应上板的主要布局层。它们不是简单的“同一张图重复放大”,而是用来观察电源、摄像头和主控在不同层上的相对位置。
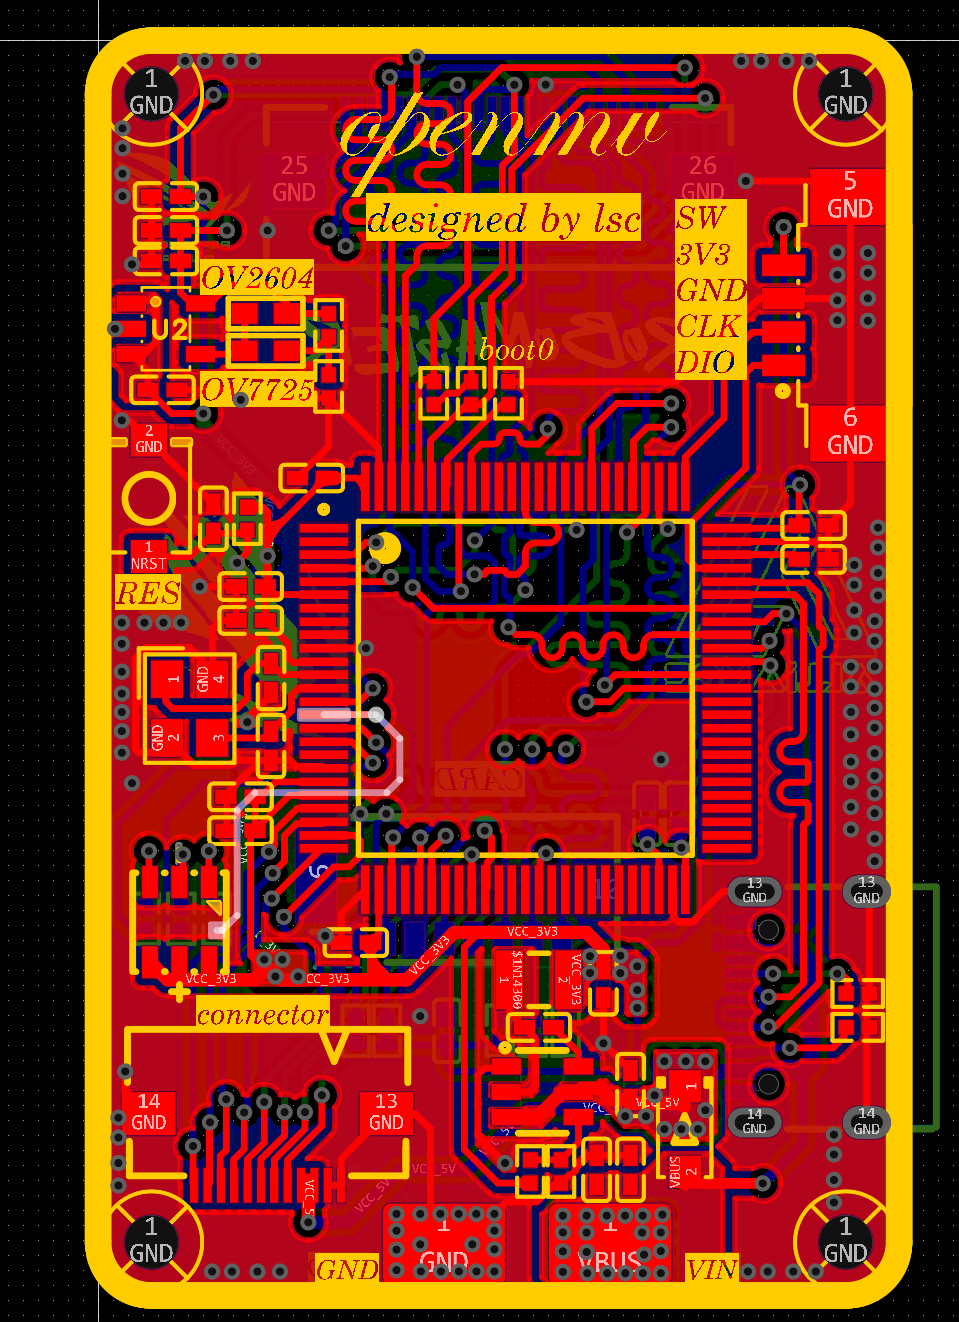
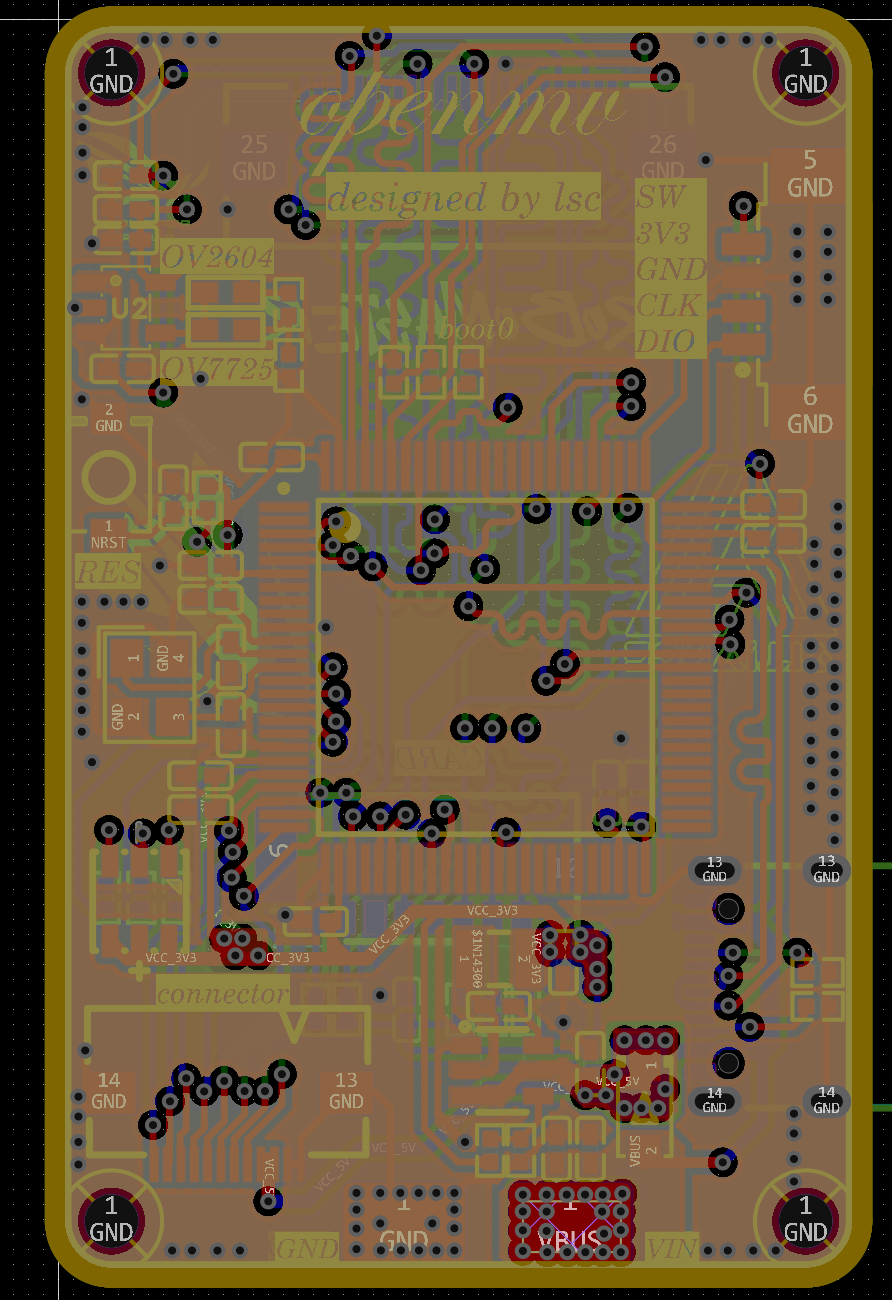
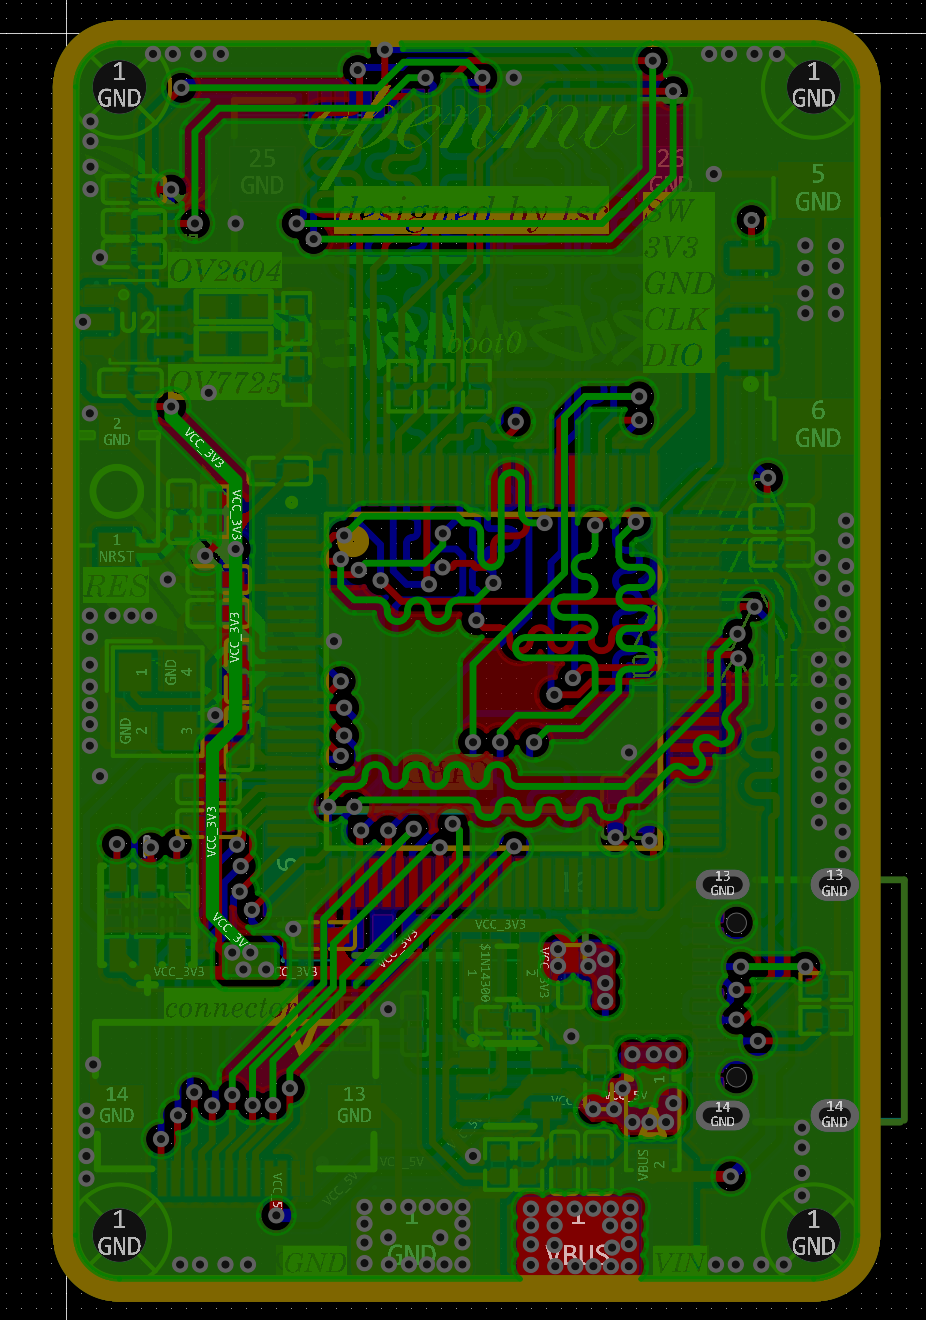
实际验证时,摄像头画面出现了明显的紫色条纹。即使增加大电容、调整 DCDC 所在位置,再换另一块板验证,现象仍然存在。这里不能简单得出“所有 DCDC 都不能给视觉板供电”的结论,更准确的说法是:当前开关电源的噪声、回流、后级滤波和摄像头敏感电源没有被验证到足够可靠。
如果下一版仍然追求效率,一个更稳妥的验证路线是:DCDC 负责主效率,摄像头模拟电源和 VDDA 经过磁珠或低噪声 LDO 二次隔离,同时记录帧采集、TF 卡读写和外设动作时的电源波形。
下板与 IO 引出
下板的职责是将 OpenMV 的 IO 通过 FPC 引出,再提供外设座子和后续充电管理位置。这样的分板方式对机械装配有帮助,但也把连接器、FPC 插拔寿命和电源回流问题带了进来。
4. LDO 换回去:功能正确比效率更重要
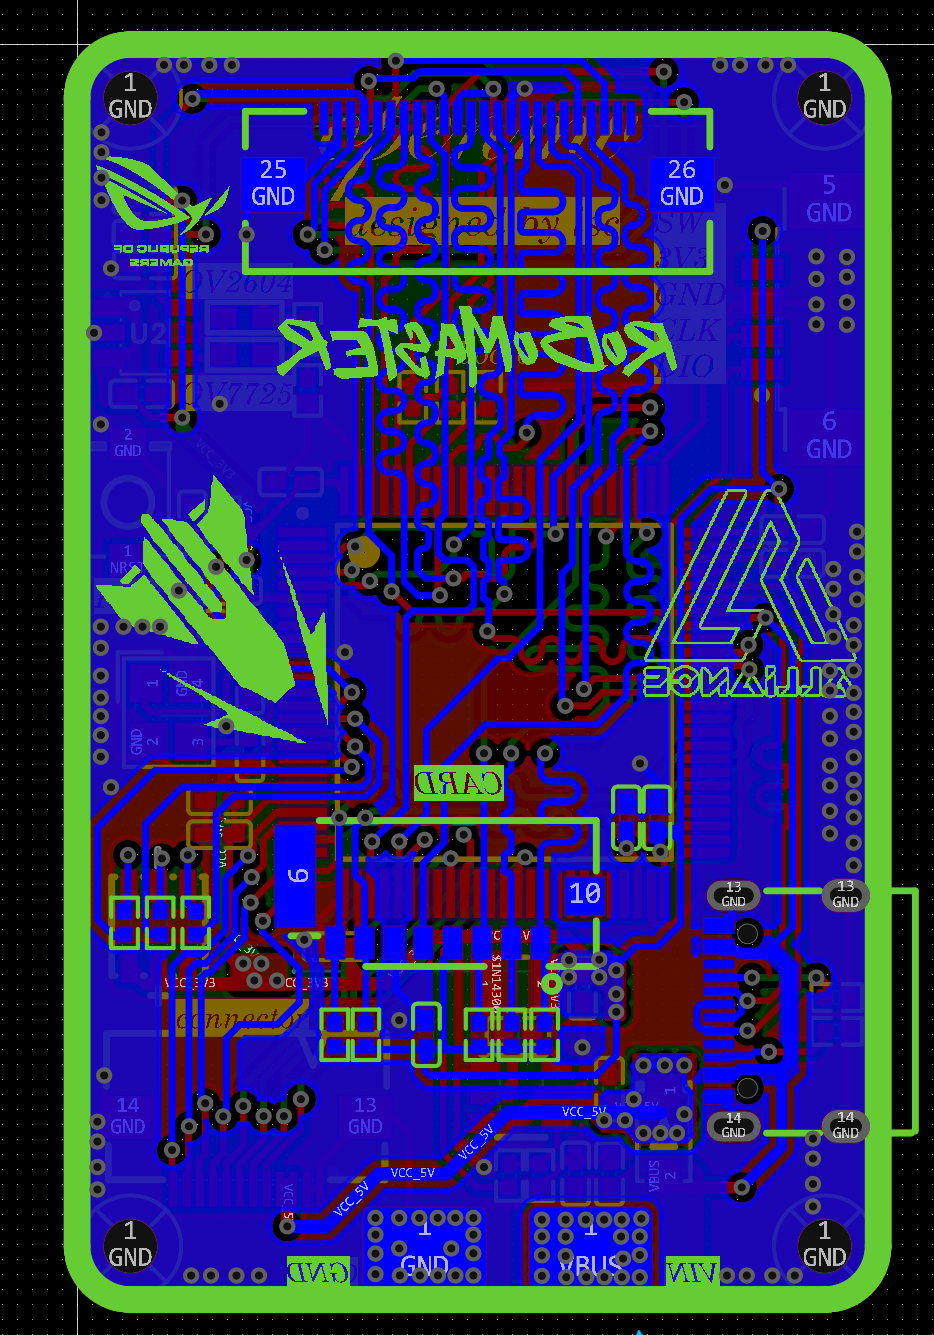
由于 DCDC 版本的视觉表现不稳定,后续把 LDO 换回去,Layout 基本保持原来的高速信号思路。下面保留这次改版的四张布局图。
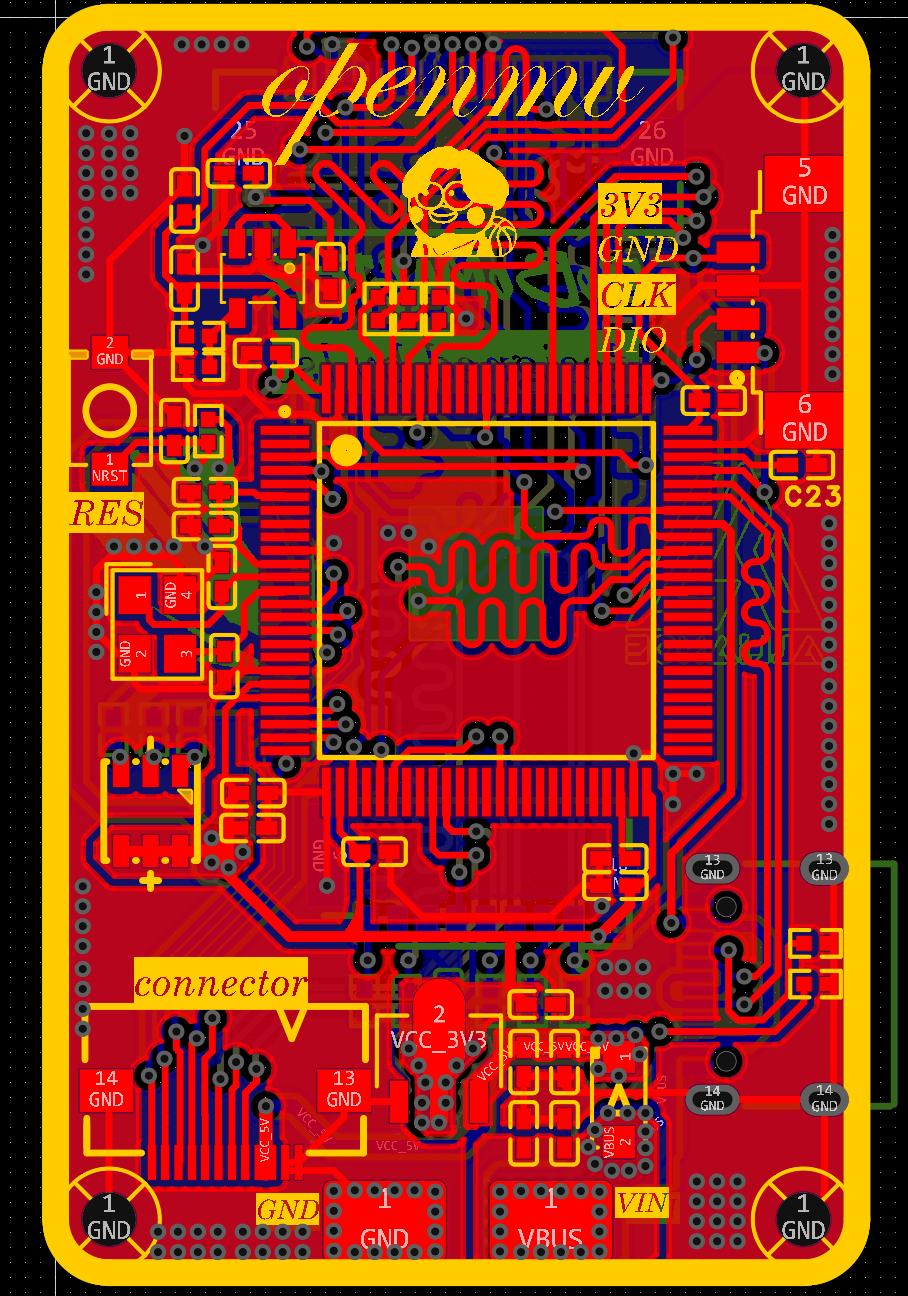
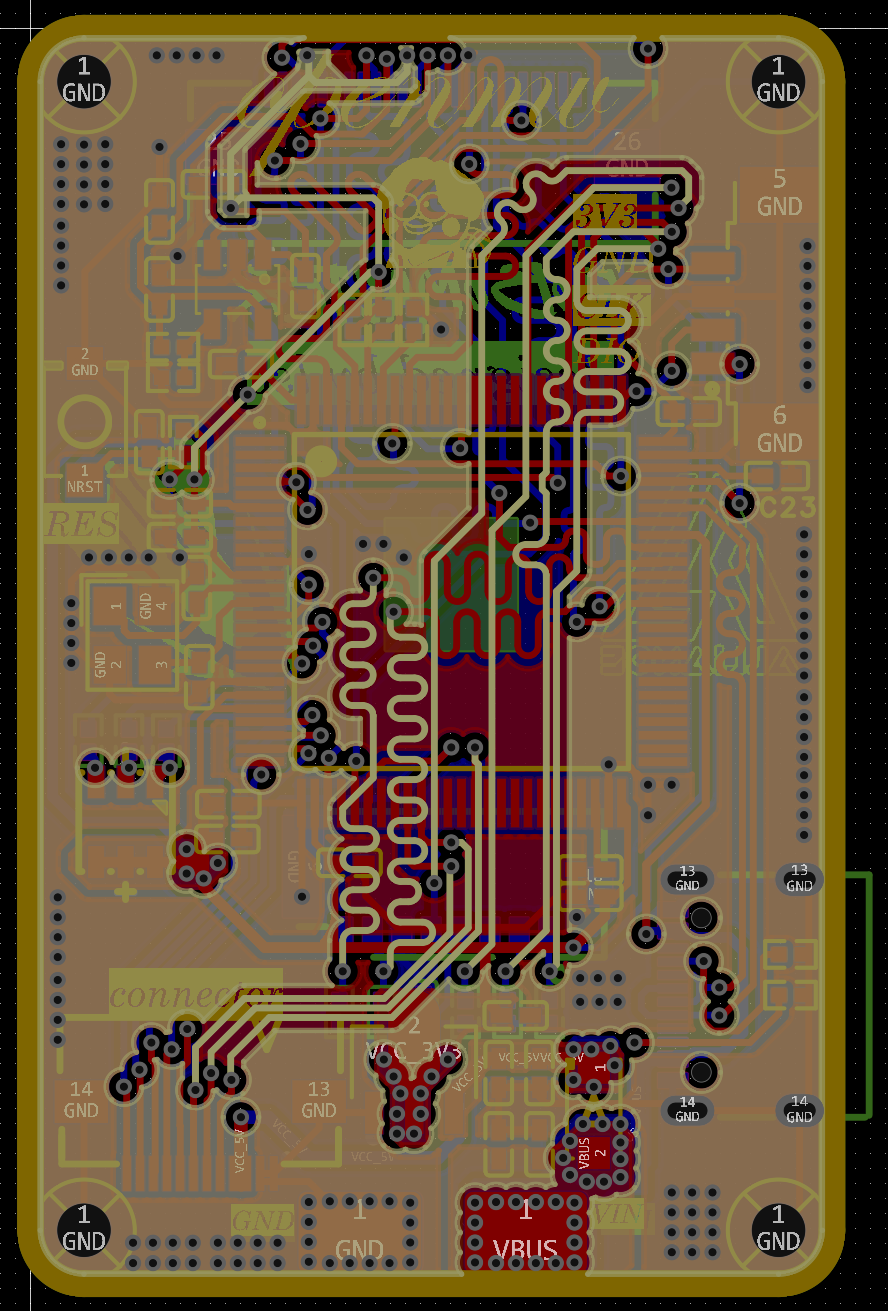
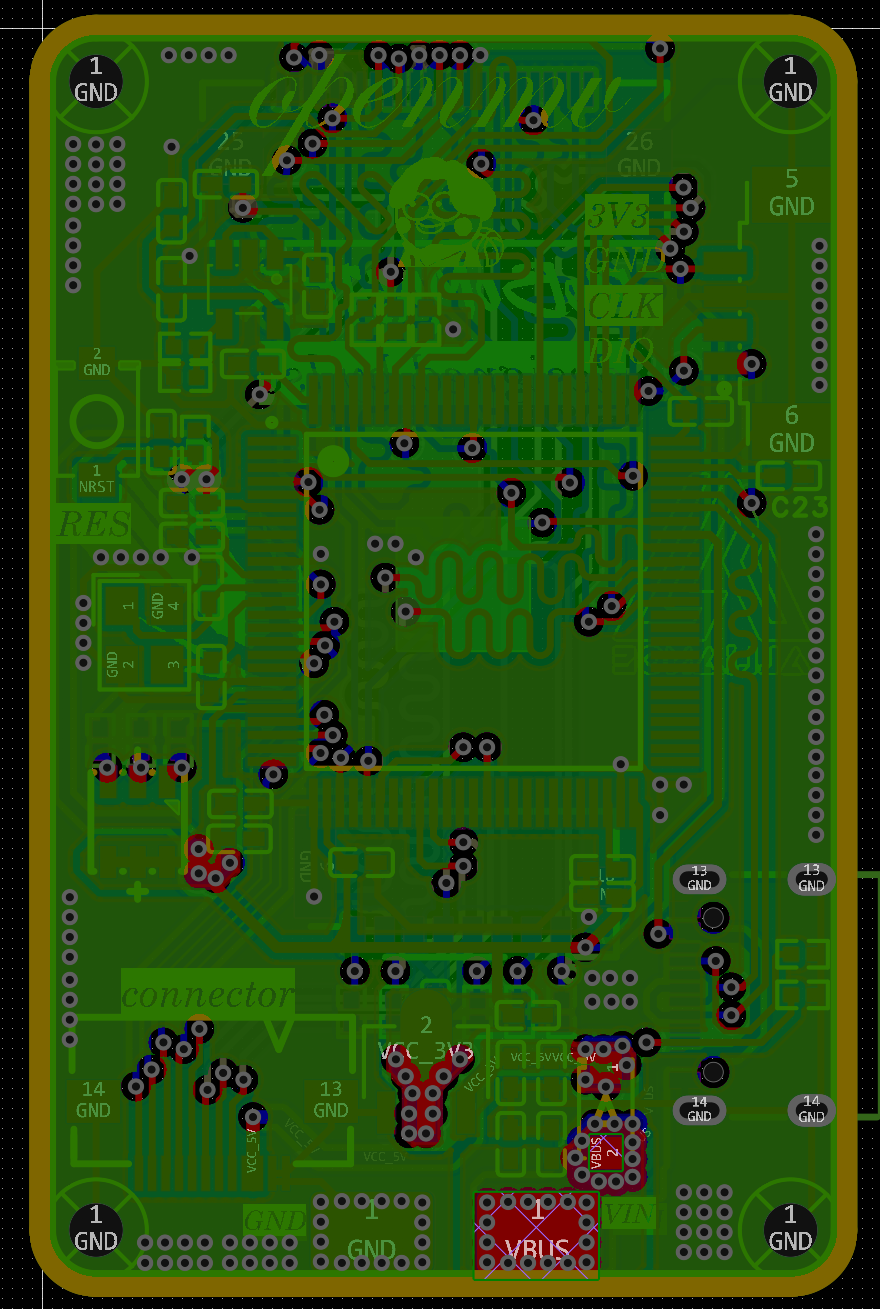
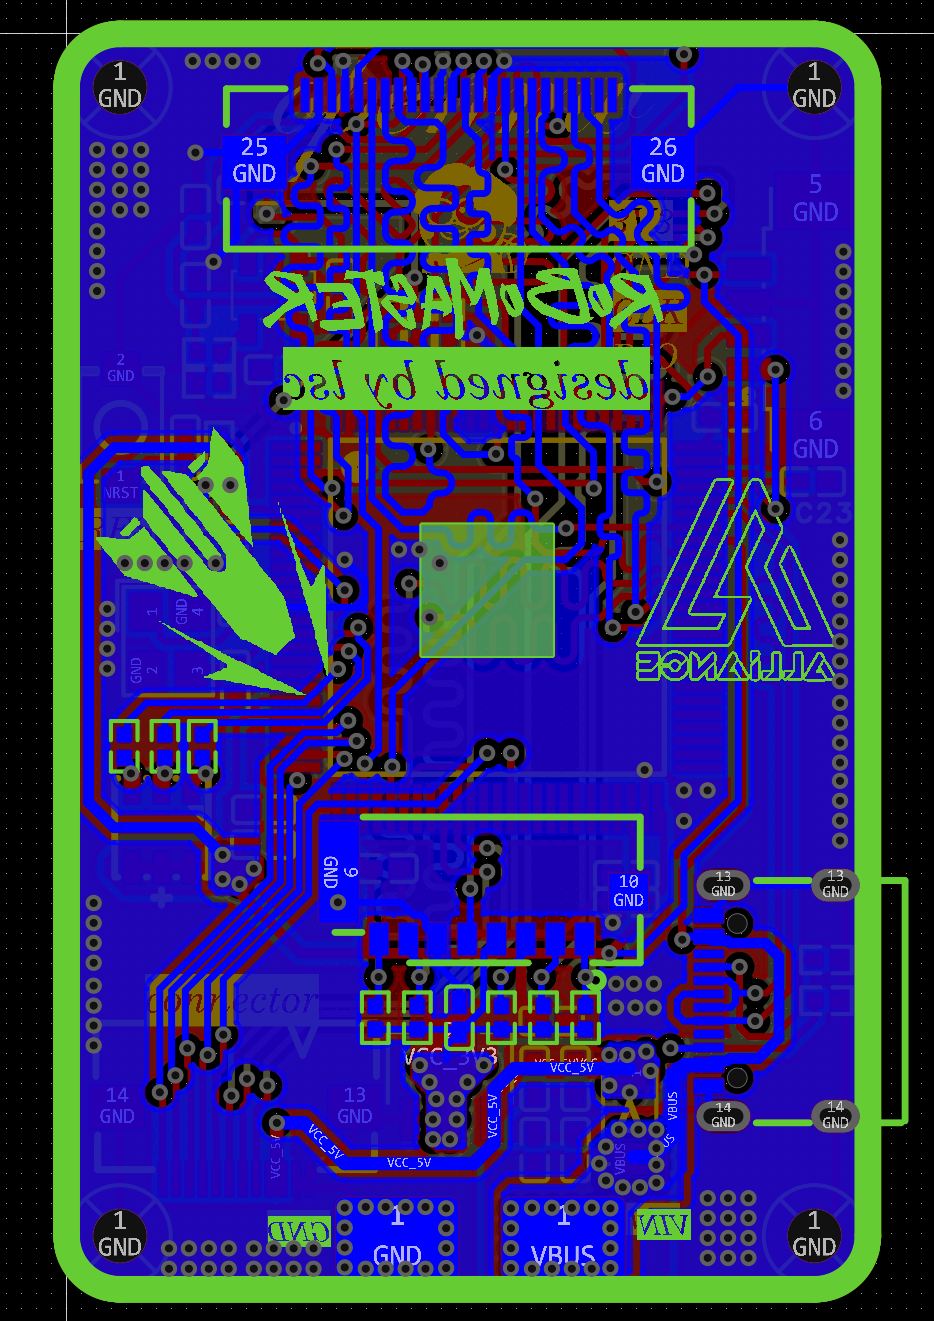
原计划在下板增加 IP2326 充电管理,但 5V 引出会带来充电闭环和潜在反灌问题,需要额外加开关或 MOS 控制。验证版本没有继续改,这也说明“多留一个电源入口”并不等于“系统就更容易扩展”。
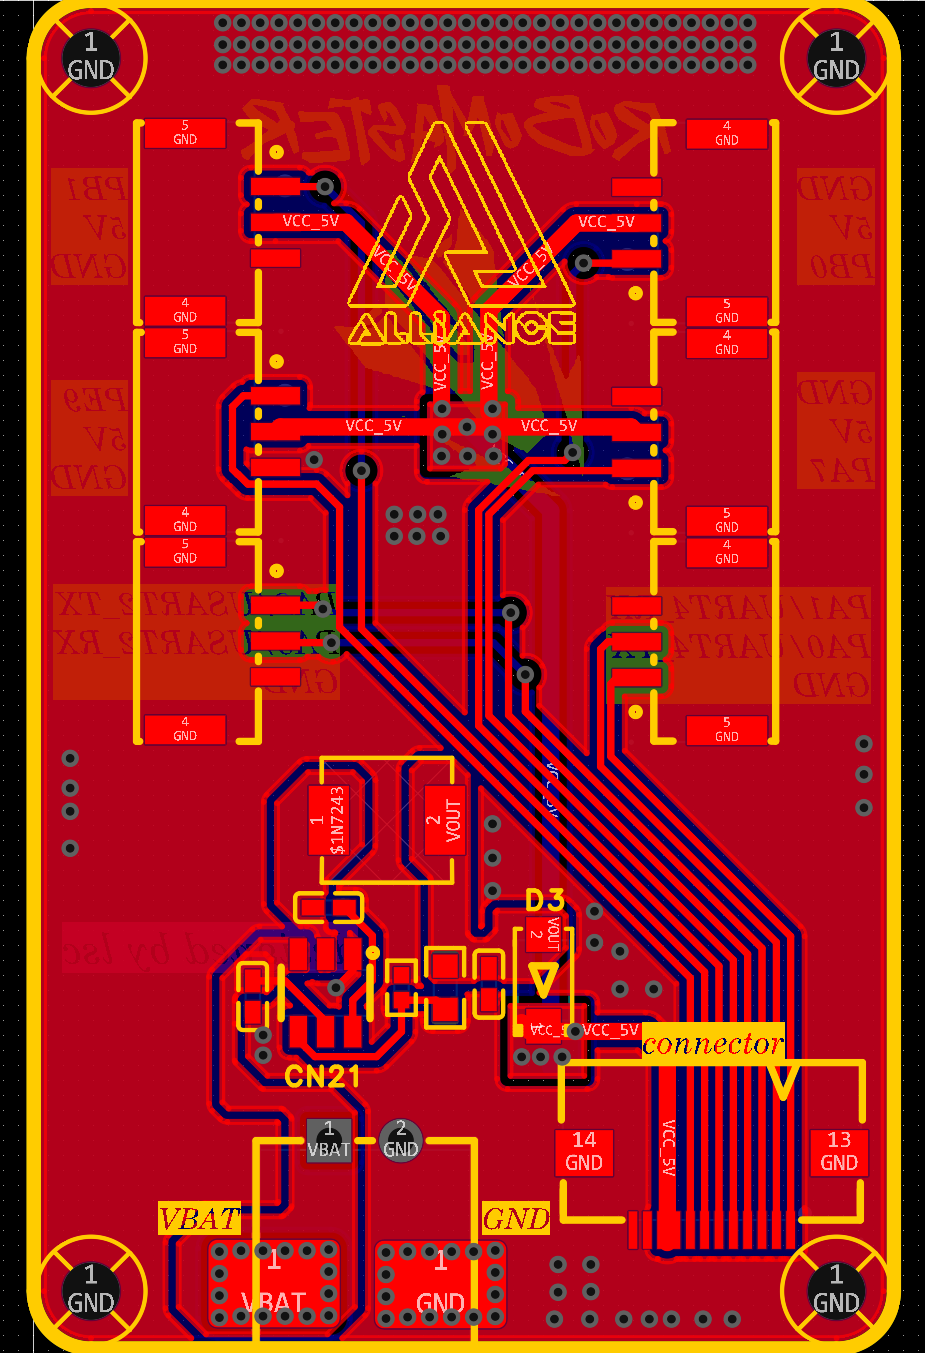
这一次还暴露了一个比电源更基础的问题:引出的 IO 在官方 OpenMV 固件映射中没有直接对应关系。也就是说,原理图上能连通,固件里却未必能调用。下一版应在画板前先建立一张 IO 表,至少包含芯片引脚、固件名称、连接器针脚、默认电平和验证方法。
5. G431 协处理器:把实时控制从视觉主控中拆出去
制导镖后续增加了 G431 协处理器、陀螺仪、电源管理和涵道相关接口。这个方向比继续把所有任务压在 H7 上更合理:
- H7 负责摄像头采集、图像处理和目标状态;
- G431 负责陀螺仪读取、舵机/电机实时控制、电源按键和故障保护;
- 两者之间用固定帧头、长度、序号、校验和区分状态、传感器、执行指令和故障码。
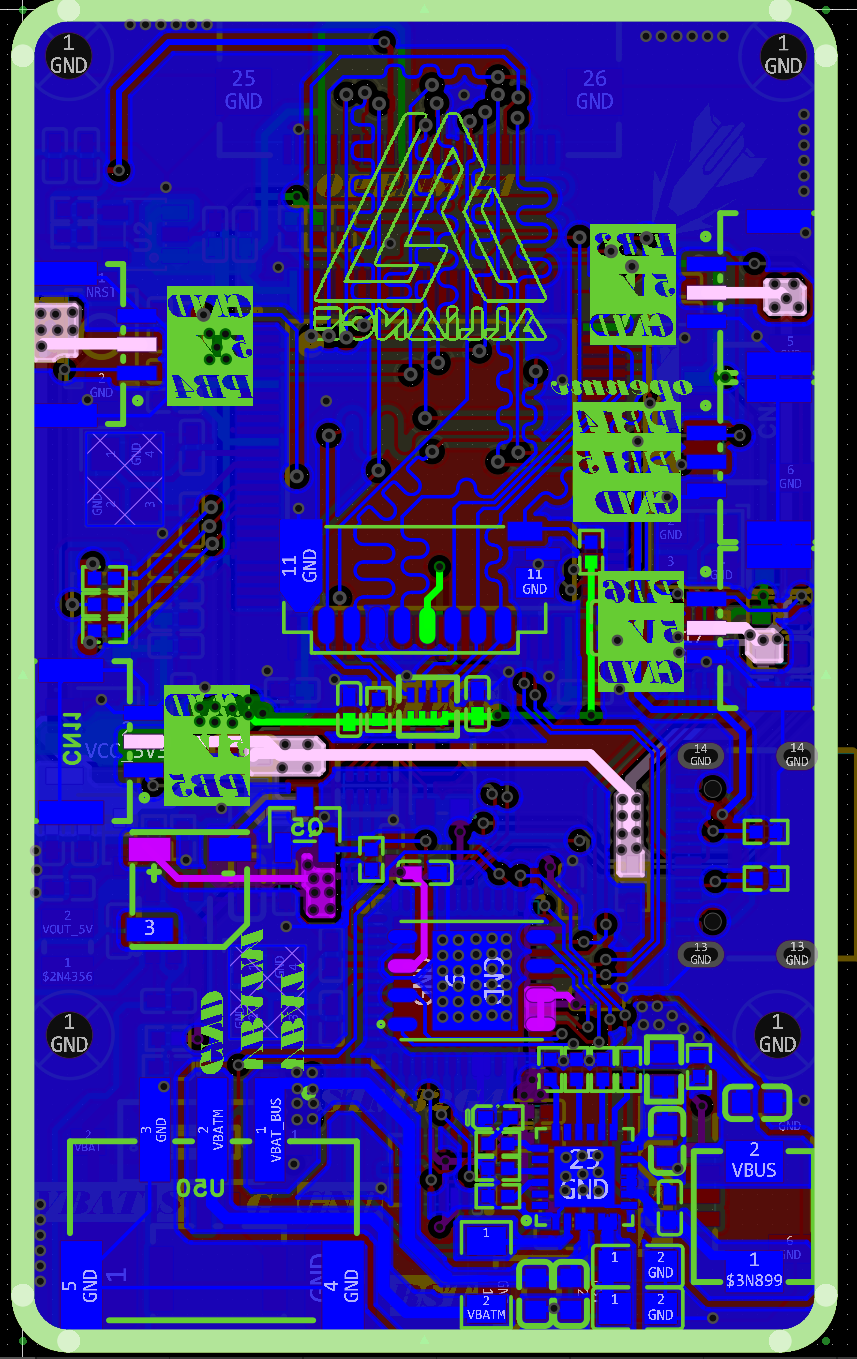
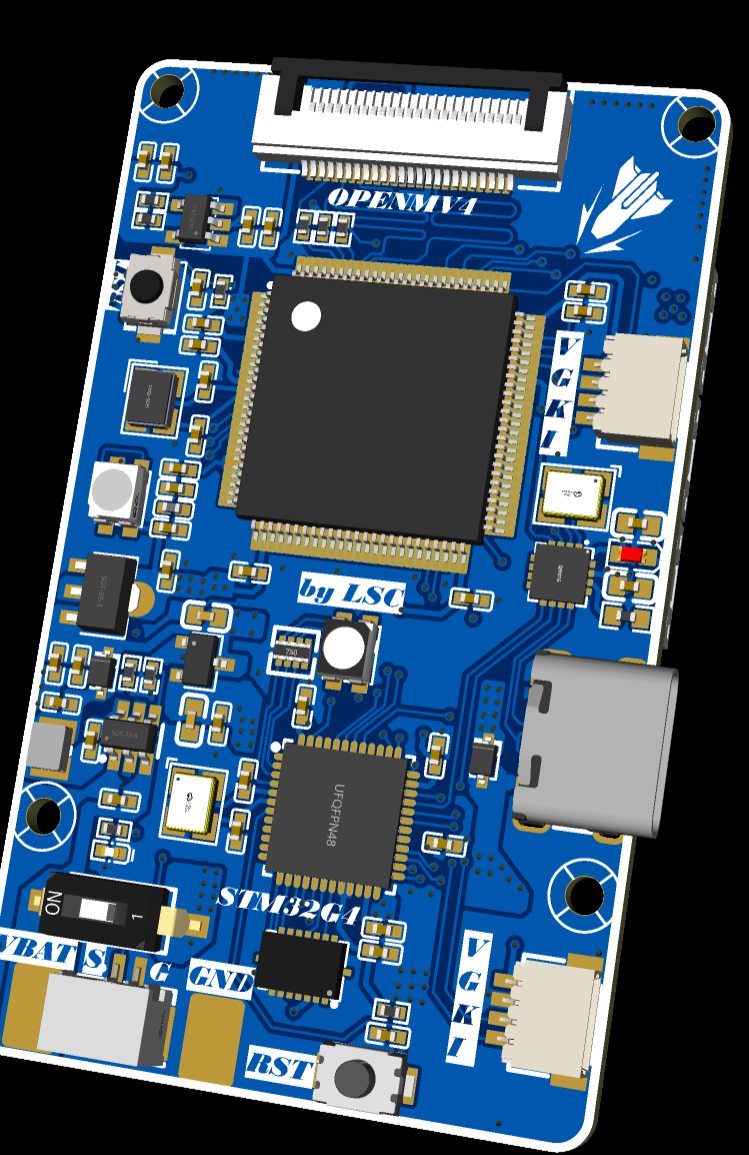
35 × 58 mm 版本
这版尽量把能够加的功能放进四层板,包括 G431、陀螺仪、电源管理以及涵道接口。它没有打板验证过,所以这些图表达的是设计方案,不是已经确认可飞的整机结果。
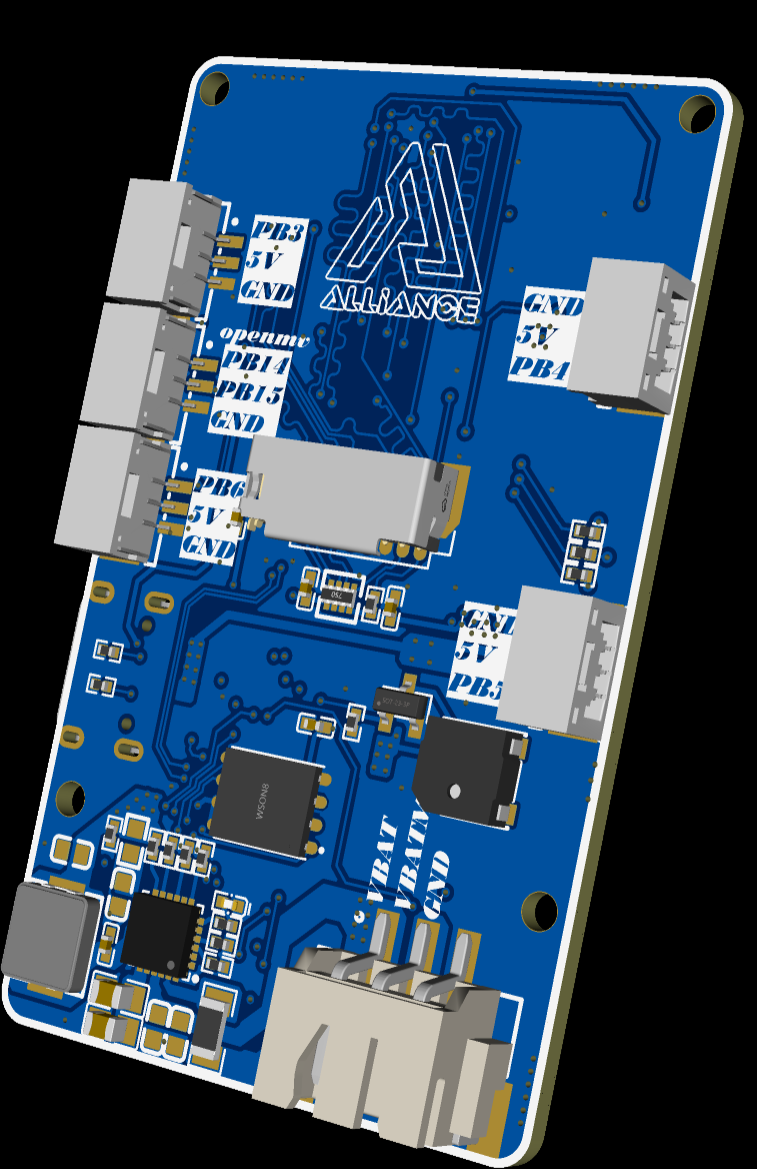
6. 30 × 50 mm 六层小型化版本
之后将 STM32G431 封装改为 CBT6,删除蜂鸣器和 Flash,将 GH1.25 改为 SH1.0,并把电源管理改为 IP5306。IP5306 可以用单节 3.7V 锂电池,并通过内部升压得到 5V,对小体积制导镖主控很方便,但仍要单独验证按键、充放电、升压和视觉电源之间的相互影响。
最终把板子压到约 30 × 50 mm,并采用六层结构:
顶层 → GND → 主信号层 → 信号层 → 电源层 → 底层
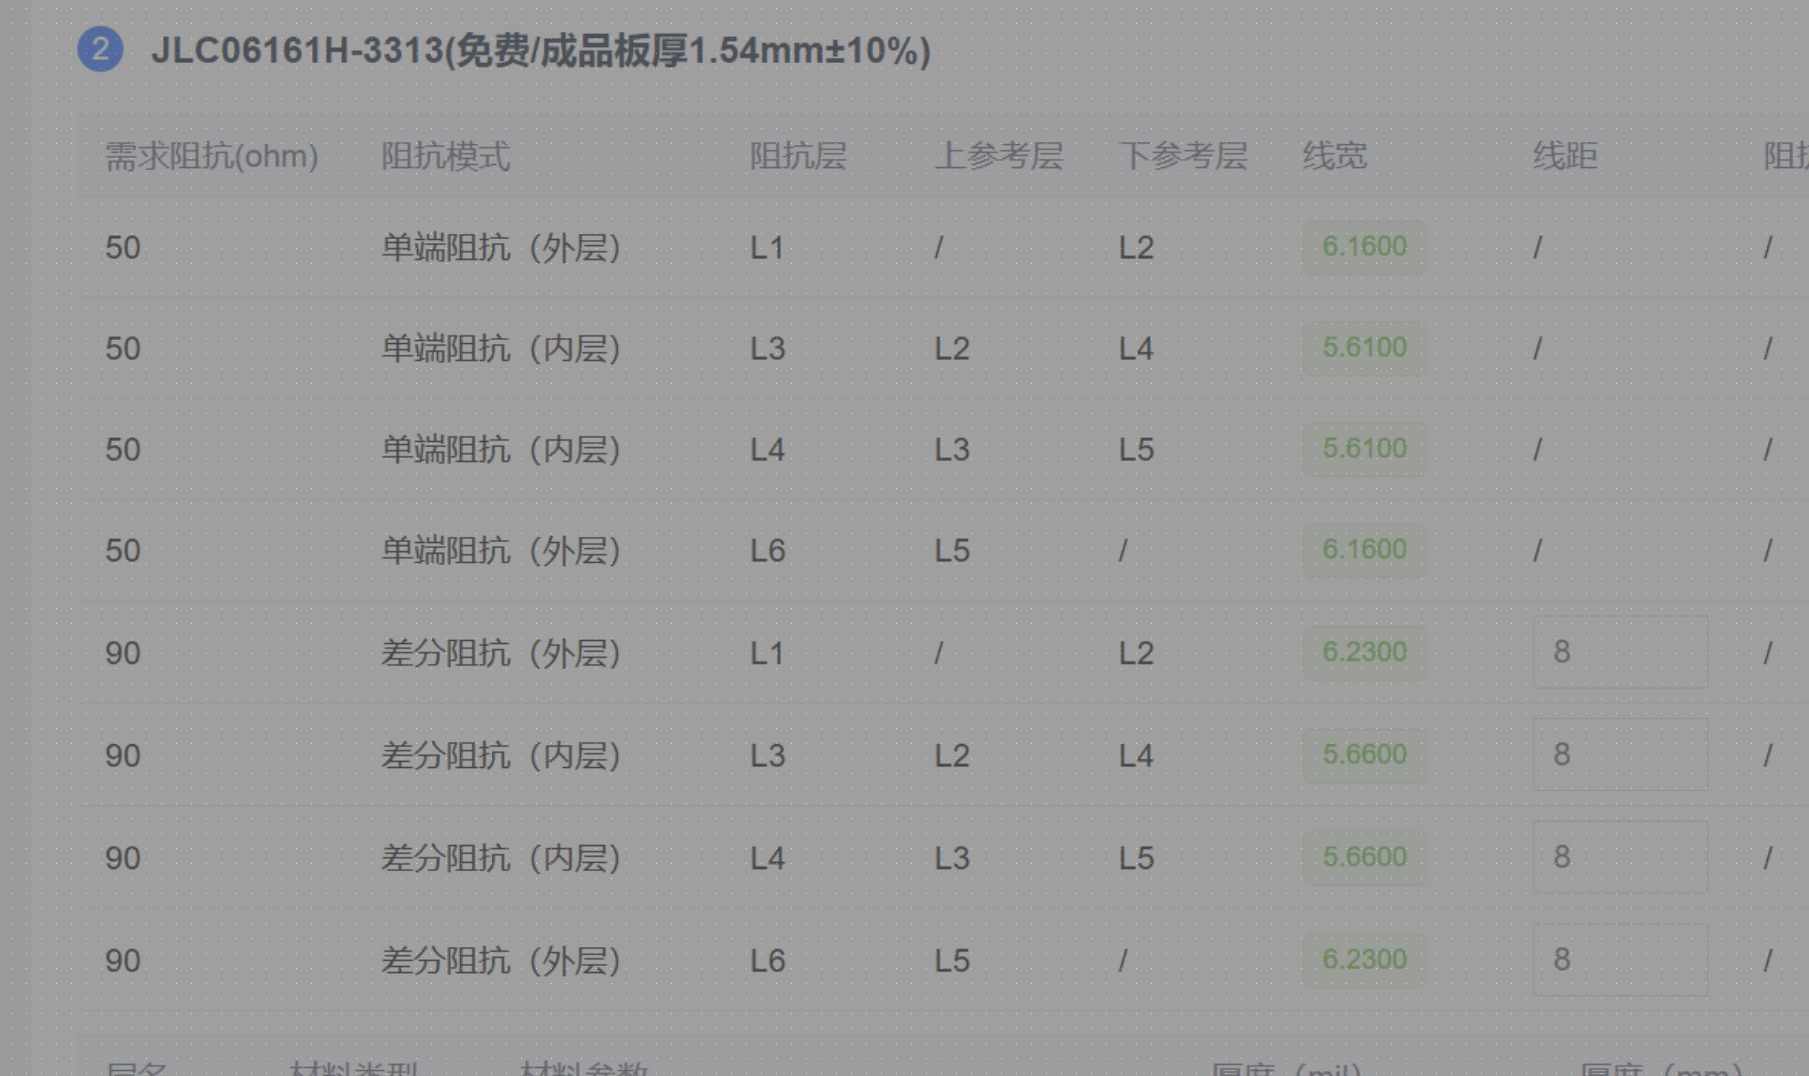
常见目标阻抗可以按 50 Ω 单端、90 Ω USB 差分和 100 Ω 普通差分进行计算,但线宽必须和板厂最终层压、介质厚度、铜厚一起确认,不能只抄一个线宽数值。嘉立创规则对不同层使用不同线宽的支持也需要在下单前再检查。
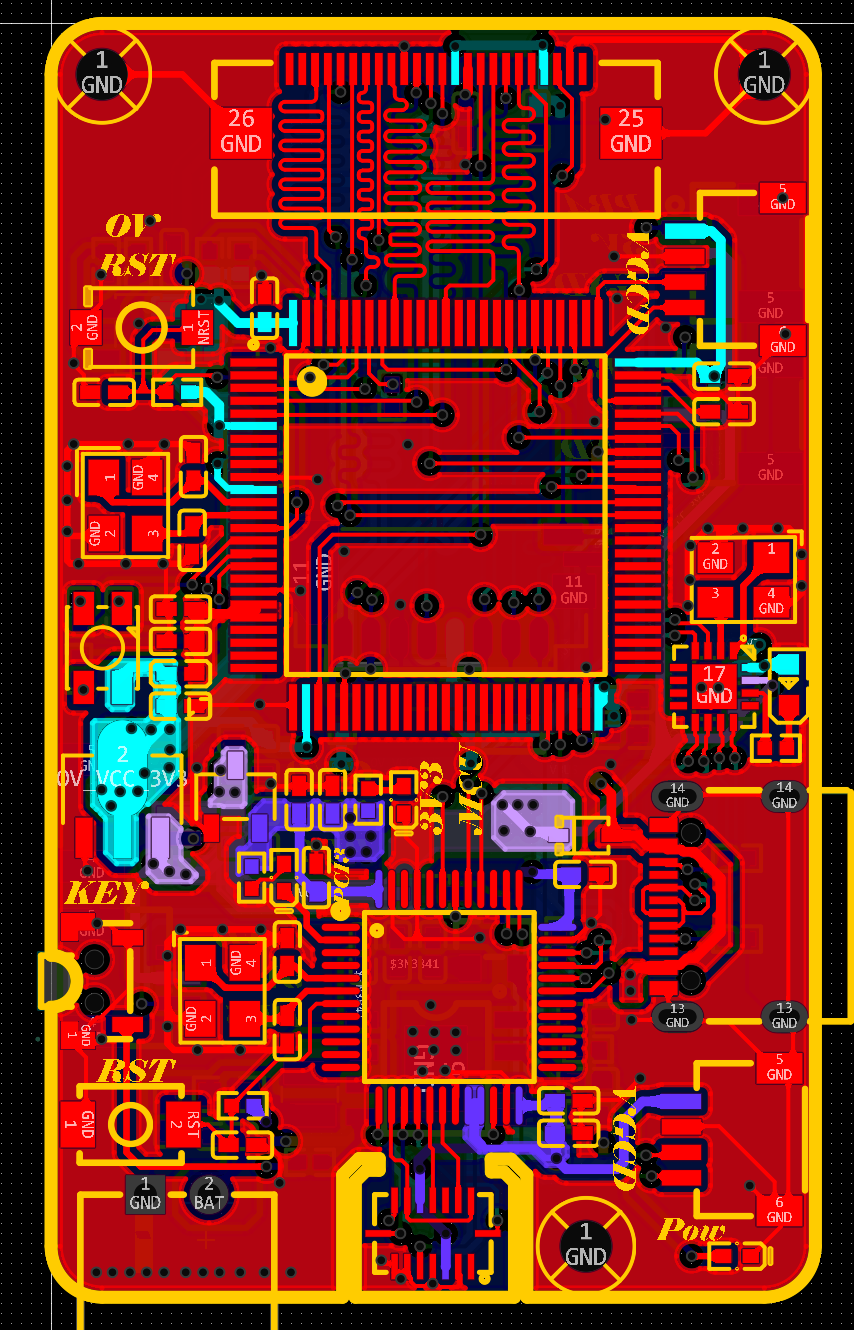
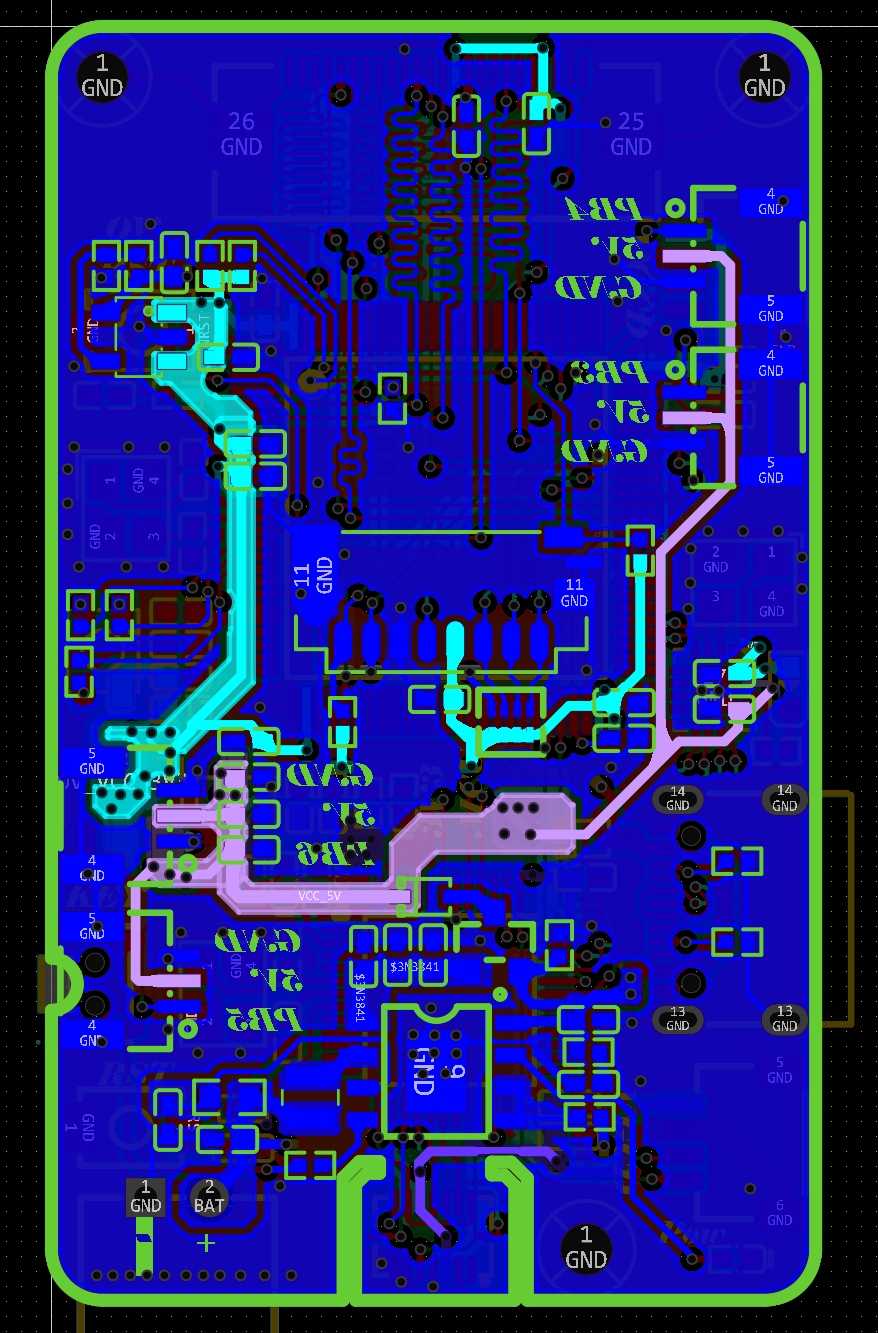
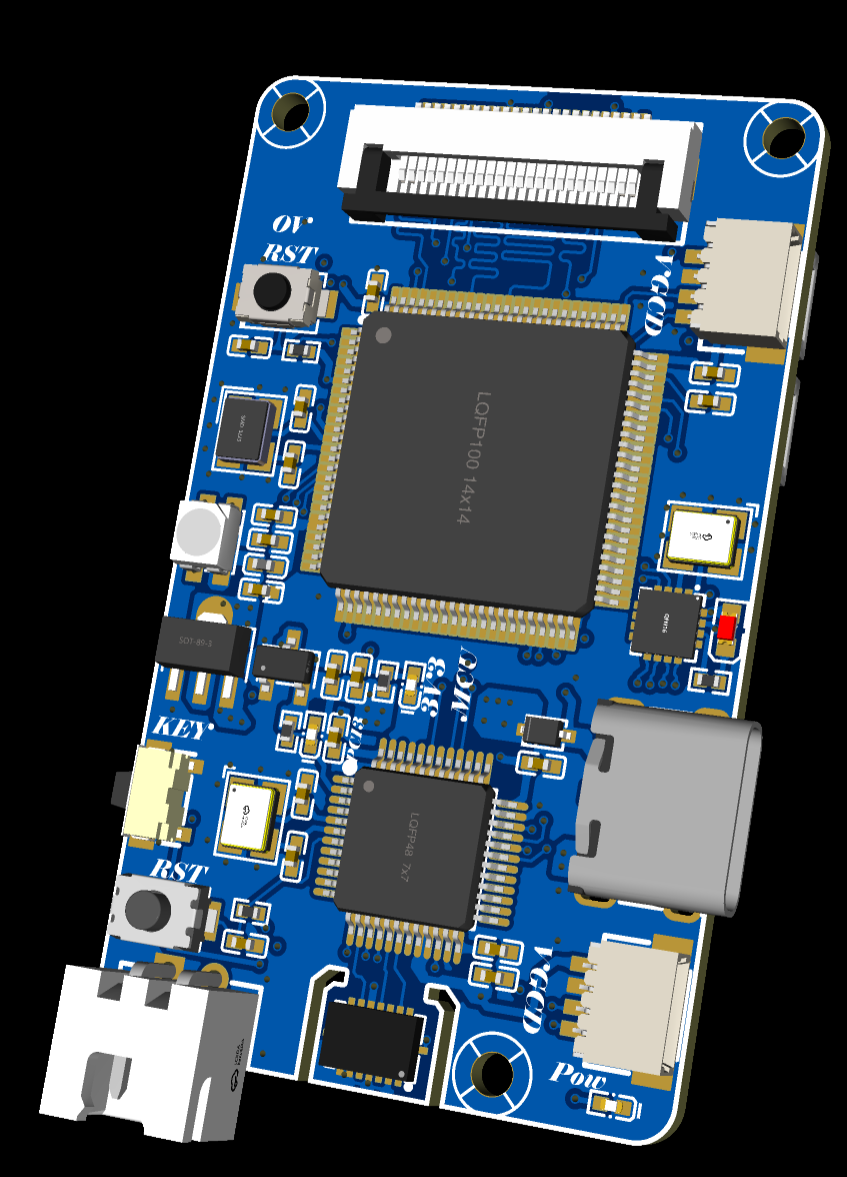
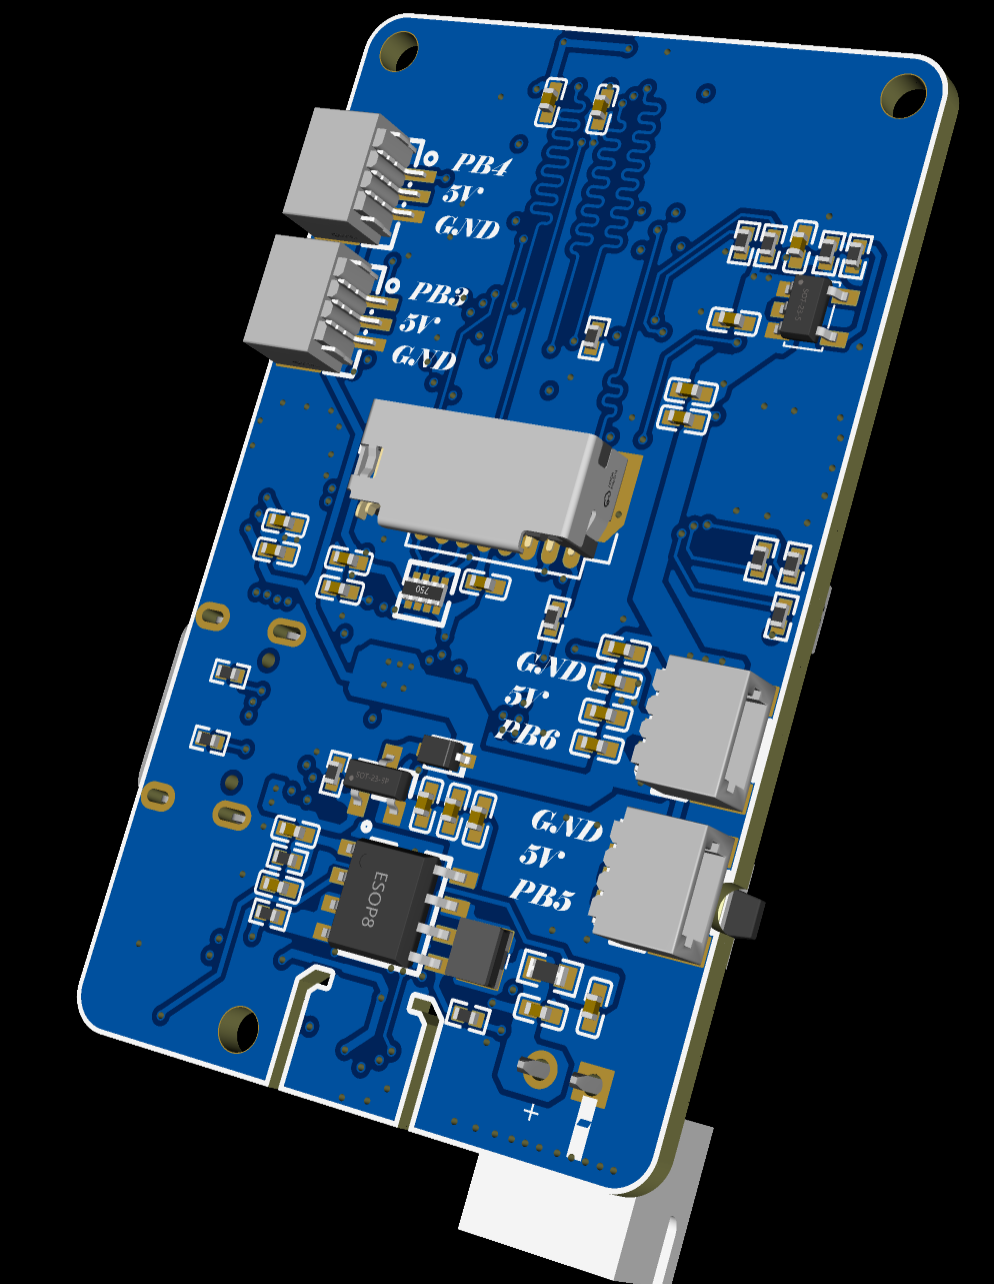
这版全部采用 0402,单板元器件成本大约在百元量级。尺寸缩小以后,焊接、清洗、视觉检查和返修都更困难,所以建议给摄像头、USB、TF 卡、IMU 和主电源都留测试点,不要只追求板框尺寸。
7. 验证照片与结果边界
目前的验证结果是:除 BMI088 外,大部分板级功能没有明显问题,但还没有完成成品飞镖和电控闭环验证。下面这些照片保留作为实物和装配记录。
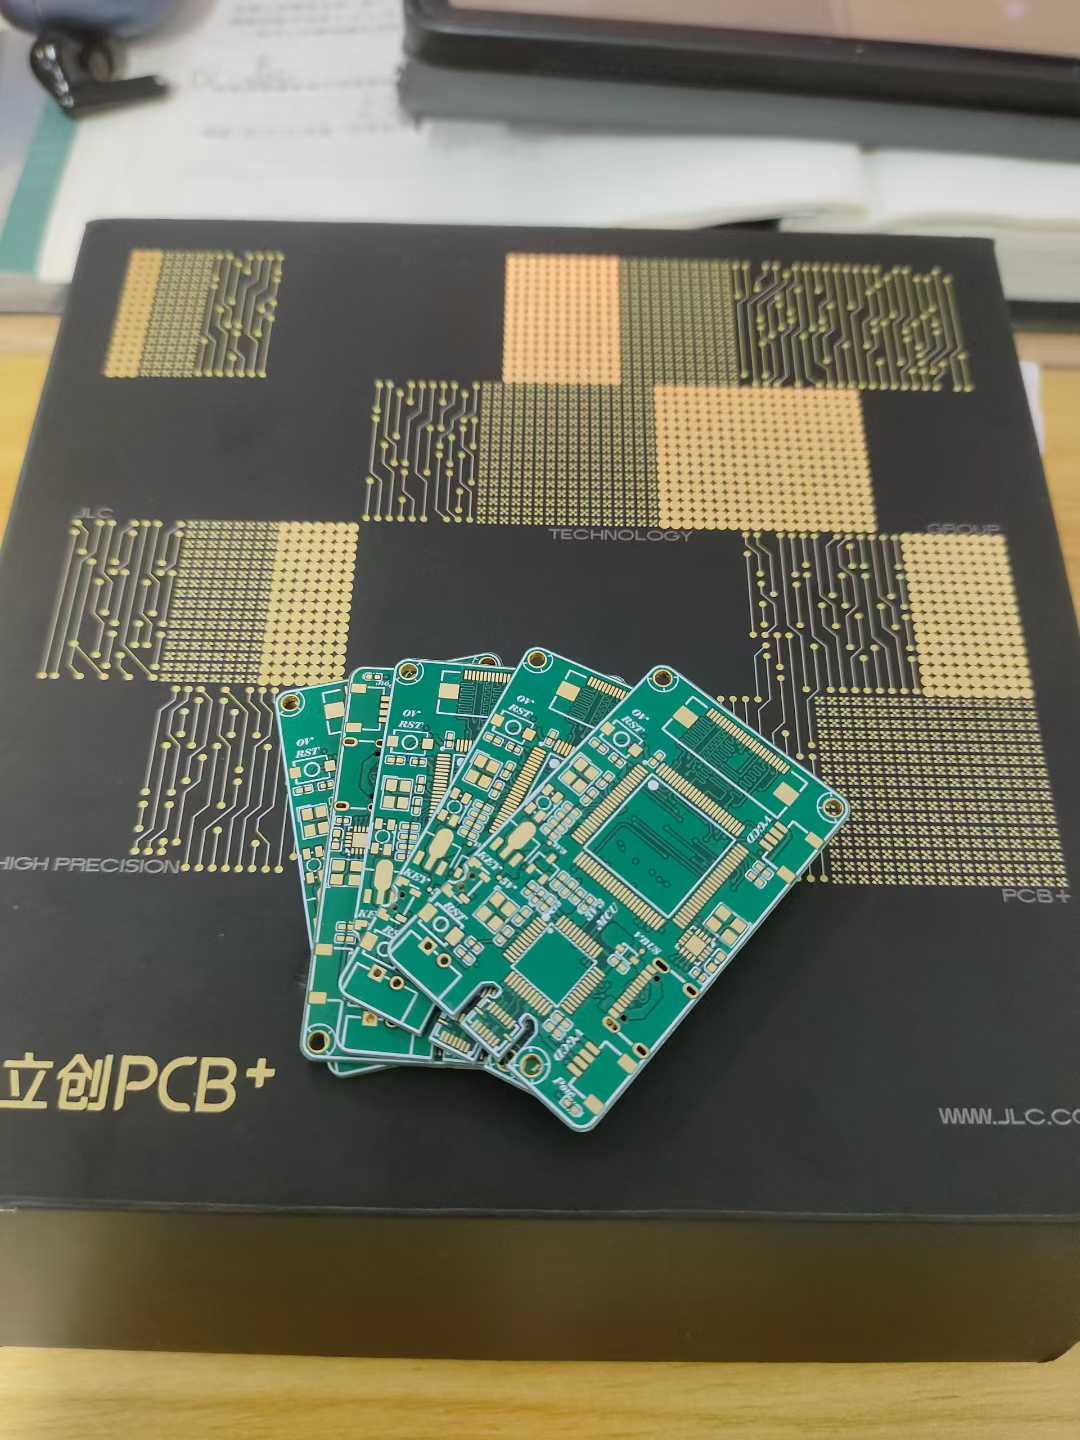
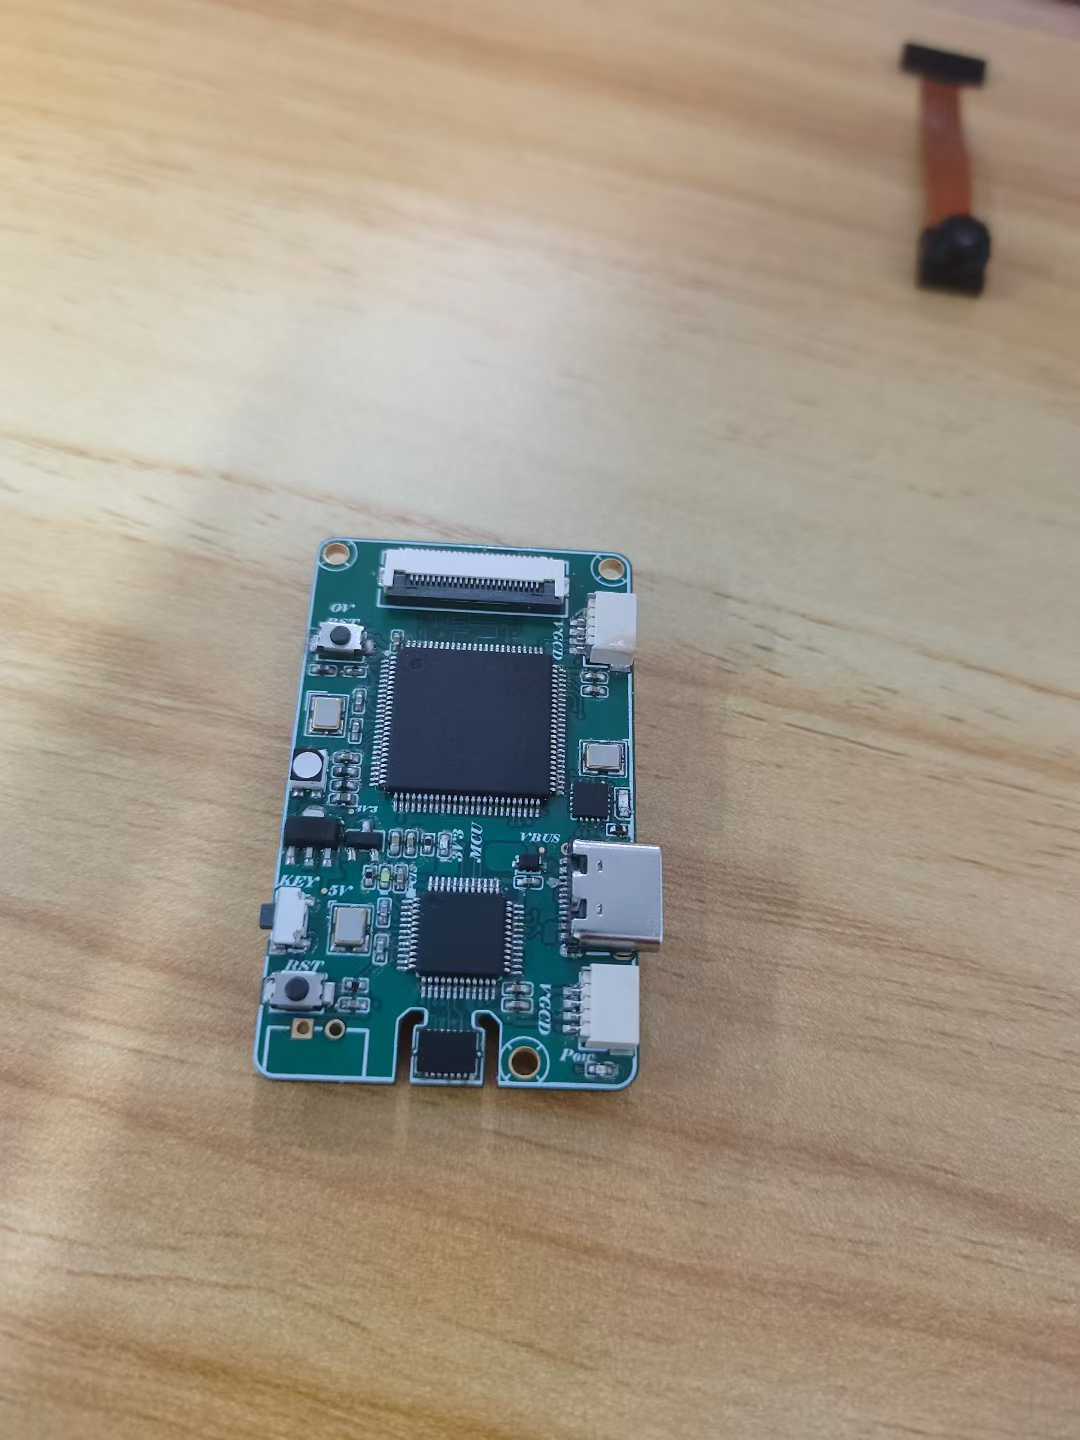
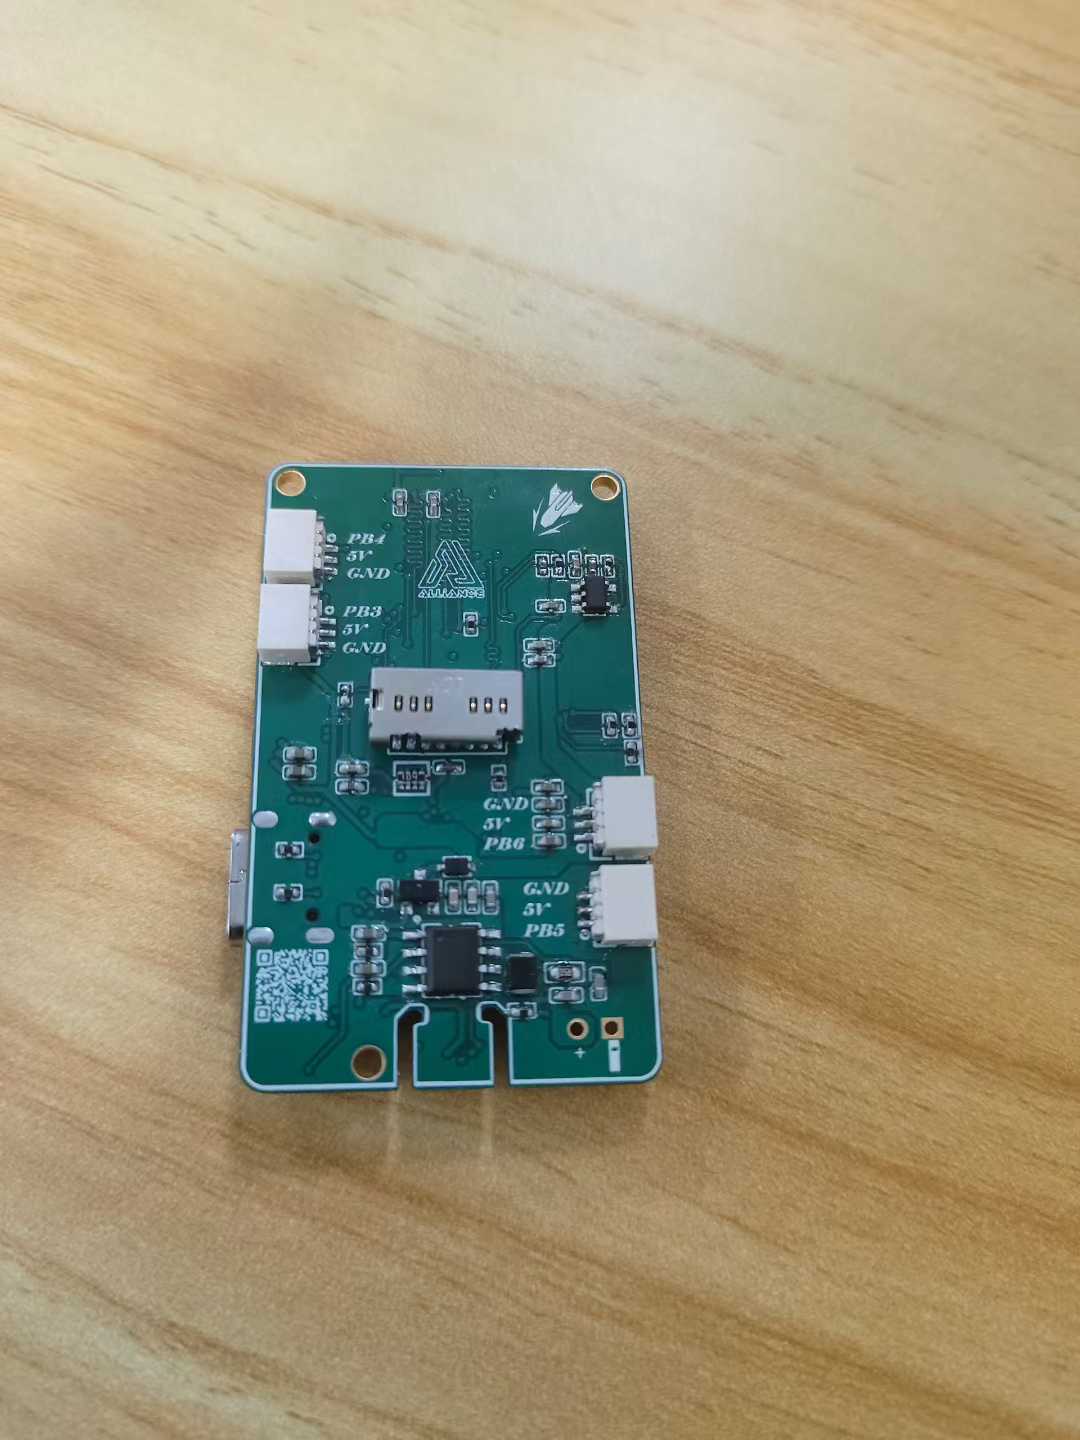
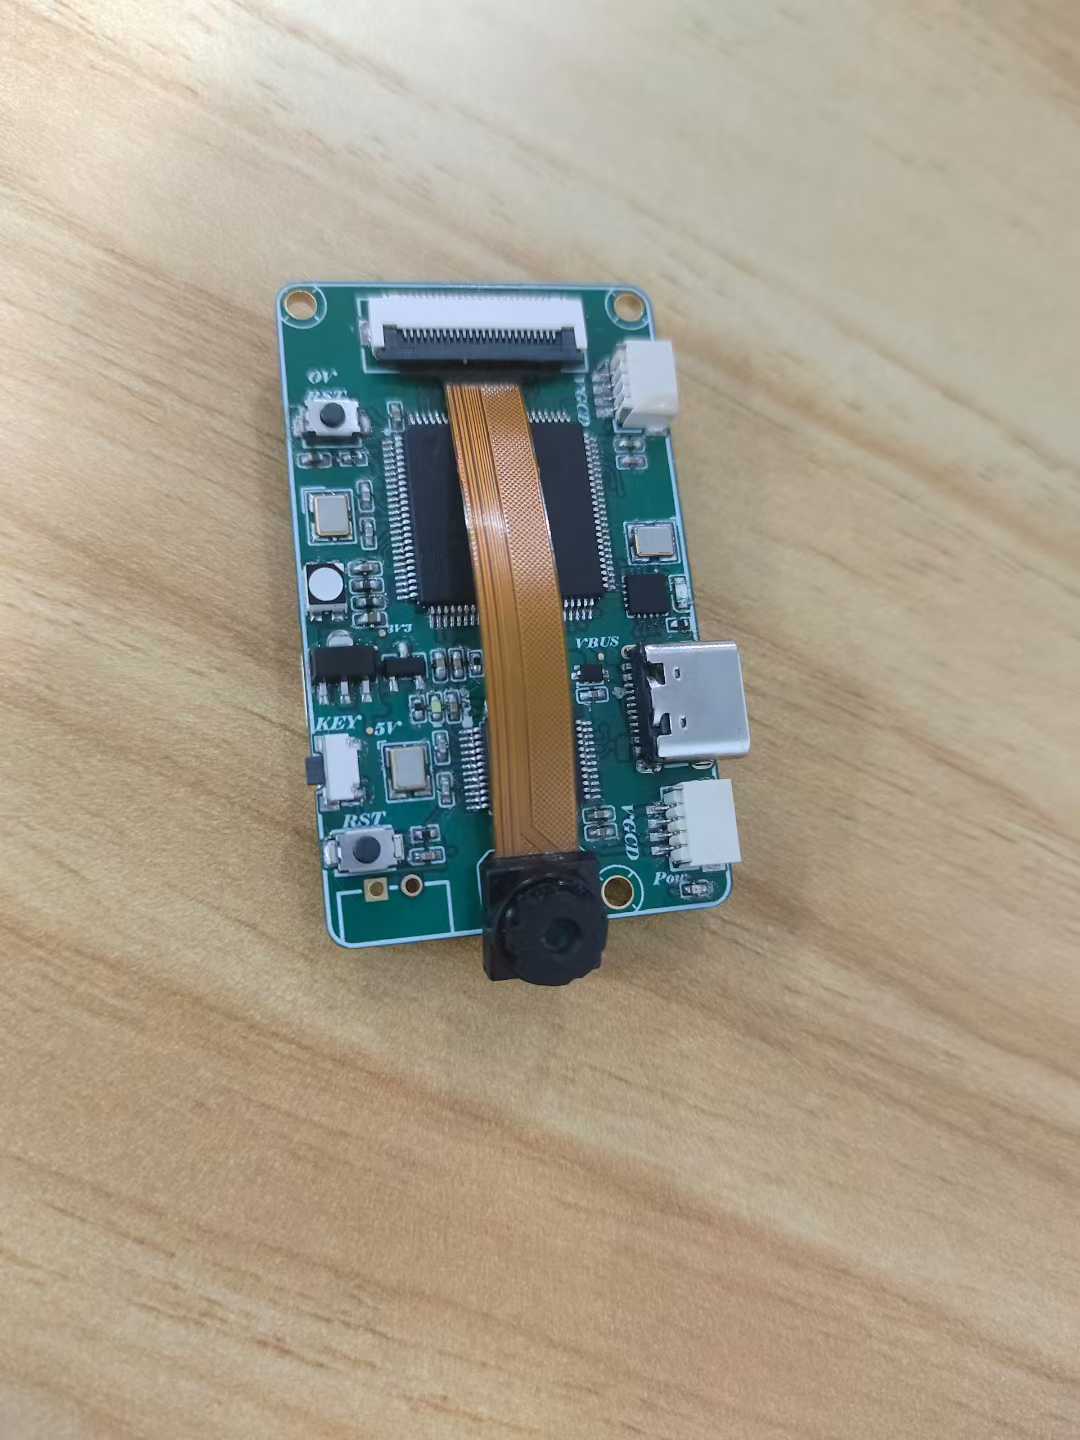
文章记录的设计意图和实测结果必须分开:BMI088 没有完成验证,未打板的 35 × 58 mm 版本也不能直接当作可用方案。下一步真正值得做的是连续运行、TF 卡读写、USB、执行机构动作、电池低压和振动测试,并同步记录电源波形。
8. 规则变化之后,应该重新算账
新规则提高了固定靶和随机固定的伤害分值,但一发制导镖的物料、加工和验证成本可能已经高于它能带来的收益。下面这张图记录了当时的规则讨论。
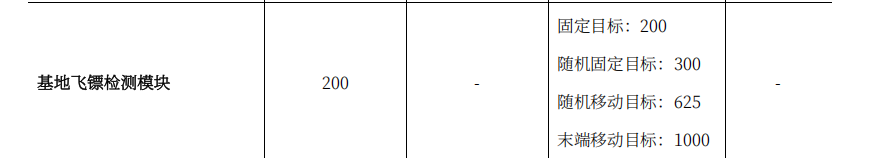
如果继续做,方向可能从“只做视觉制导”转向末端移动、涵道或更完整的姿态控制;但这会进一步增加滞空时间、姿态控制和整机安全的要求。工程上最重要的结论不是一定要把方案做完,而是知道什么时候应该停止继续堆硬件,把资源放回更高收益的项目。
最终检查清单
下一版我会按下面顺序推进:
- 固化 H7、G431、摄像头、TF 卡、IMU 和执行机构的 IO/协议表;
- 将摄像头模拟电源从数字电源和升压输出中隔离;
- 为 USB、摄像头、TF 卡、IMU 和电源输入增加测试点;
- 完成空载、帧采集、TF 卡读写、执行机构动作和充放电测试;
- 再进行振动、碰撞、装配和成品飞镖验证;
- 最后才继续压缩封装、连接器和板框。
这套主控已经从“一块能画出来的 PCB”变成了一个有明确边界的研究样机。它留下的最大价值,是把视觉、电源、固件映射、机械和比赛规则放到了同一张工程账单里。